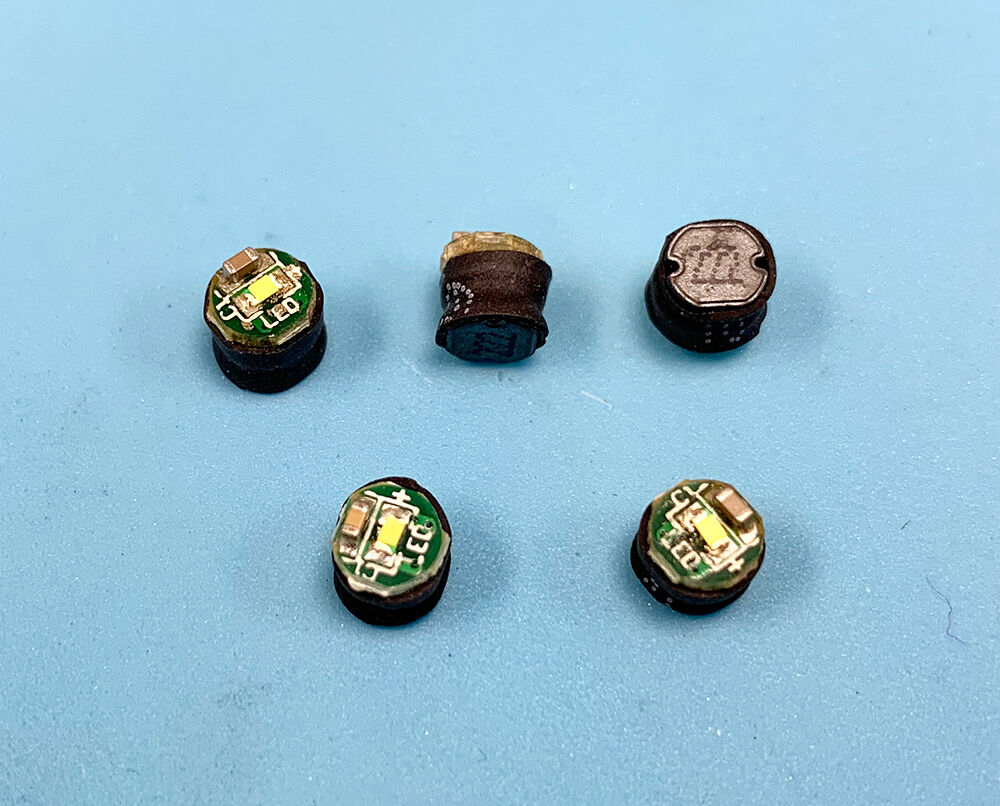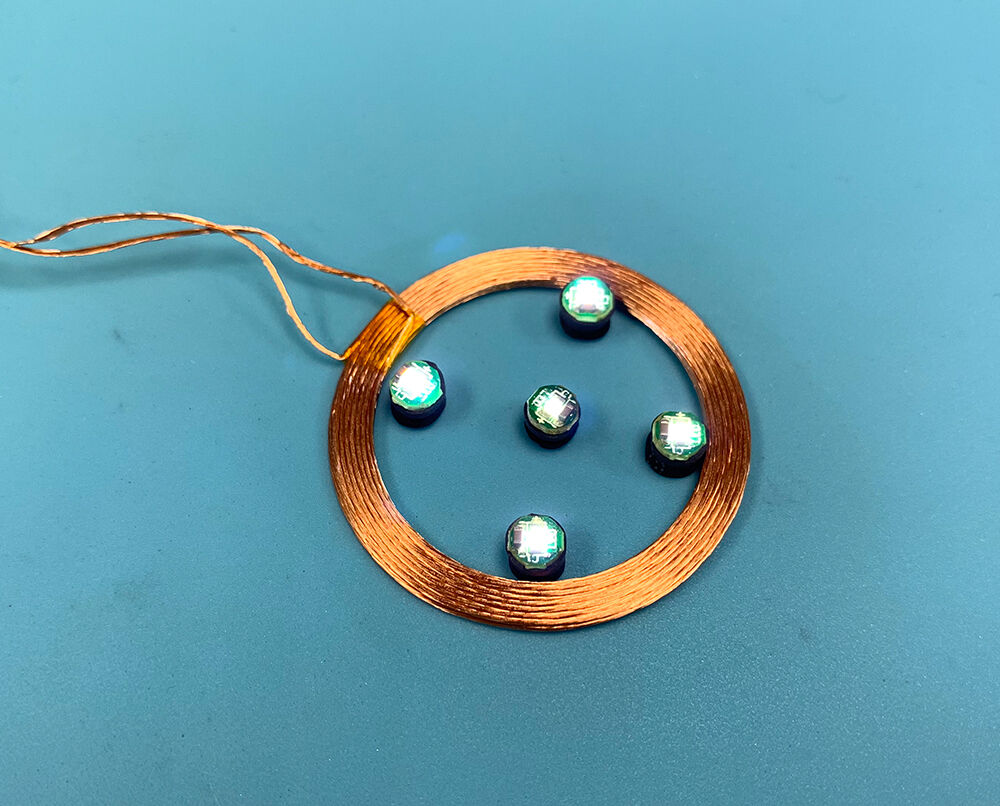エレショップblog

半導体・センサー・マイコン・電子工作キットほか、各種電子部品の専門店「共立エレショップ」から主に電子工作の関連情報をお届けします。 http://eleshop.jp/

記事担当:共立エレショップ
[ハンダ付け必要-非マイコン系]

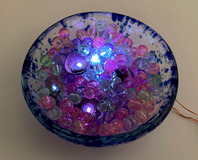
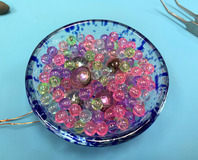
完成したキラキラポーンはこちら。
KP-OSWPTS1208D-23 KP-OSWPTS1208D-22 KP-OSWPTS1208D-21

今週はこの2つを組み合わせて、センサーが反応したらキラキラポーンが光るようにします!

と意気込んでは見たものの、何をどうしたらいいのかさっぱり・・・
以前★「水位センサキット」(SU-11)を作った時に同じようなことをしたんですけど、今回は色々と部材が違うし・・・

という訳で考え方を整理!
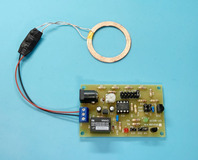
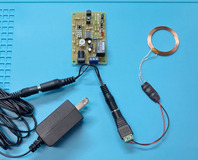
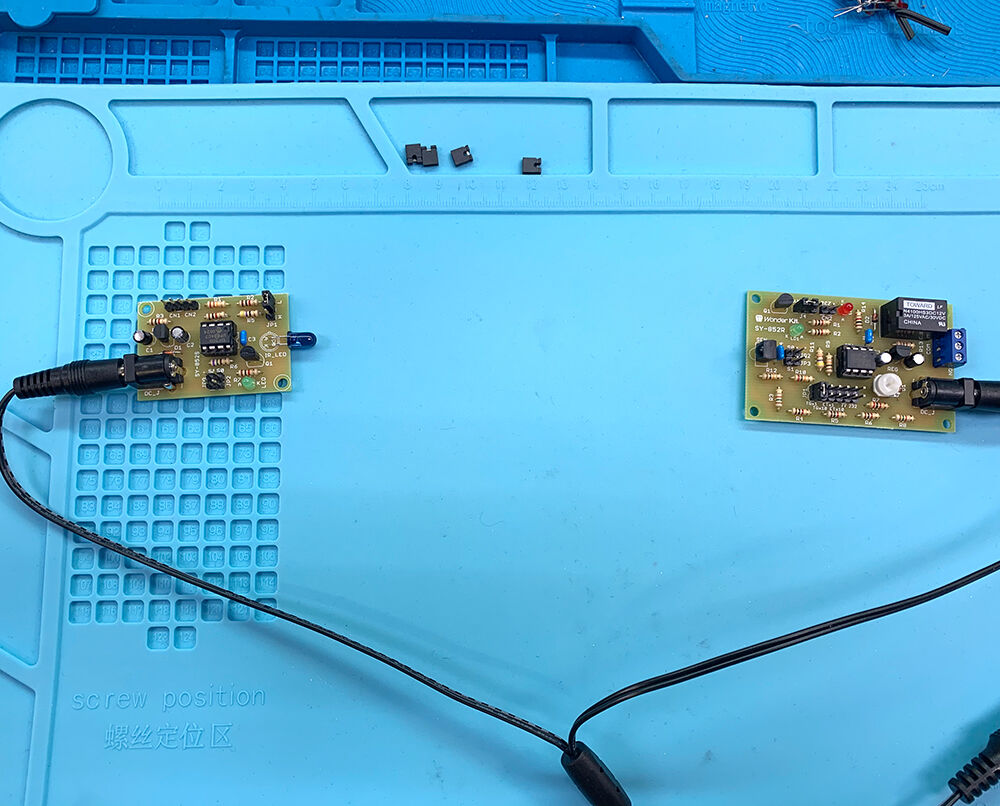
今回は受信側の基板に★「ワイヤレスLED給電ユニット」を繋げる必要があるんですけど。
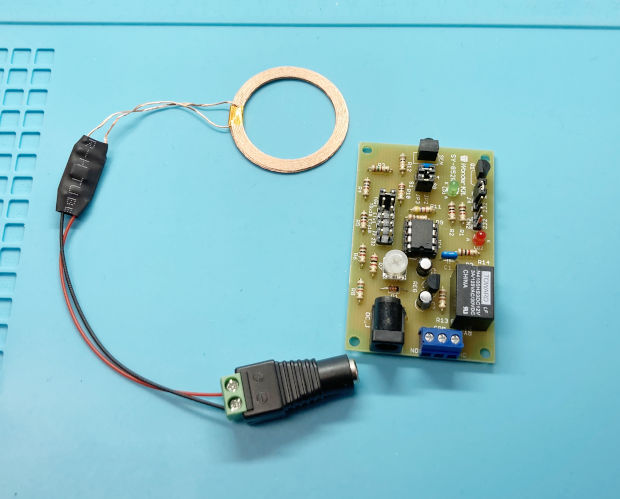
SY-852_4_01

えい!

SY-852_4_02

コレでどうだ!
ってやってたら先輩社員さんが助けてくれました。


先輩社員さんに説明書をよく読むように言われたのでじっくりと見直してみると・・・
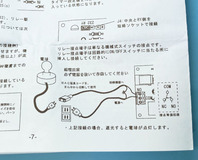
SY-852_4_03
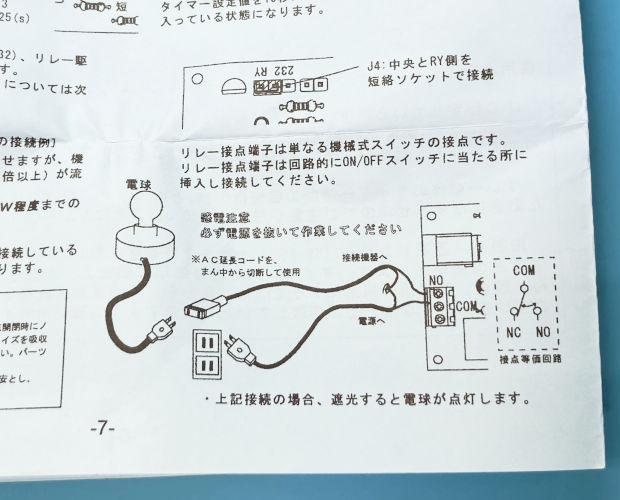
ありました!リレーのところのつなぎ方!
この図で見ると、電球とコンセントの間に受信側基板を入れるような形になってます。
先輩社員さんが言うにはリレーというのはスイッチと同じだから、ON/OFFのスイッチをつなげる感覚でつなげたら良いんだそうです。

それならば早速!
と思ったんですが、今回使うのは給電ユニットとACアダプタ。
給電ユニットは配線むき出しなのでいいとして、ACアダプタはコネクタをちょん切って電線を出さないといけないの!?
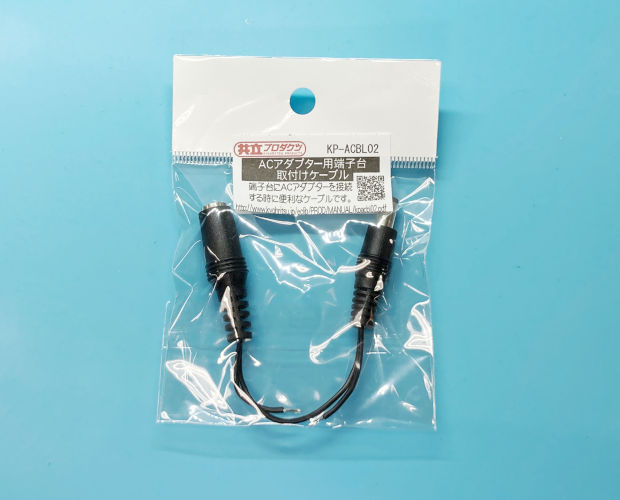
なにそれちょっと怖い・・・と、ニッパーとACアダプタを持ってアタフタしてたら先輩社員さんがいいものを教えてくれました。
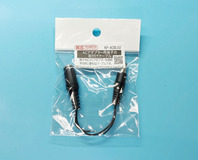
SY-852_4_04

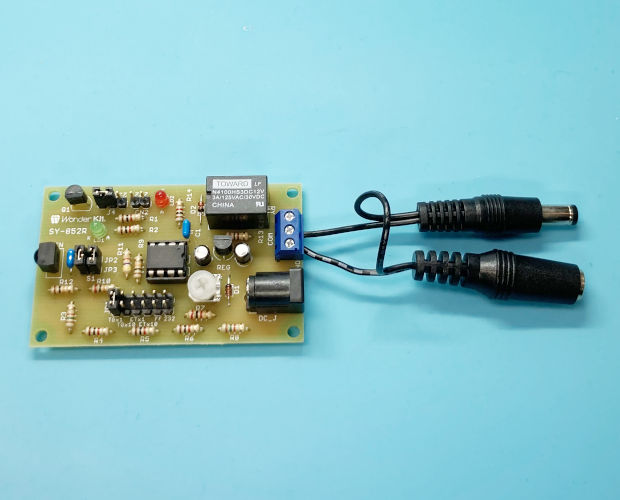
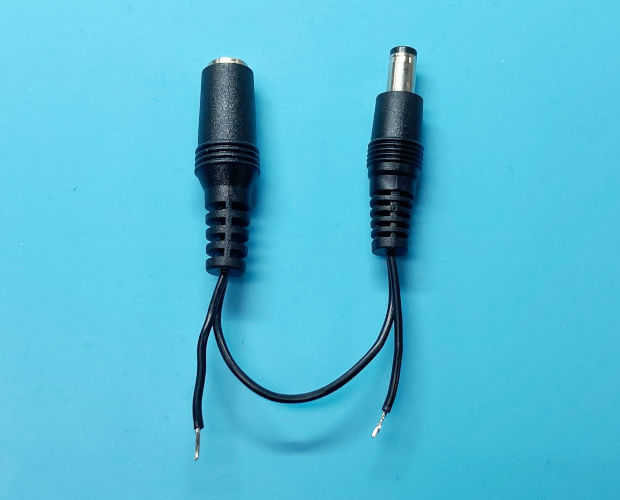
このケーブル、DC2.1φのコネクタが付いた短い延長ケーブルのようなのですが、よく見ると電線の片側が切れて配線がむき出しになっています。
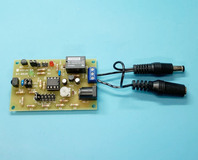
SY-852_4_05
なんだか不思議な形をしていますね。
教えてもらったつなぎ方はこう。
SY-852_4_06
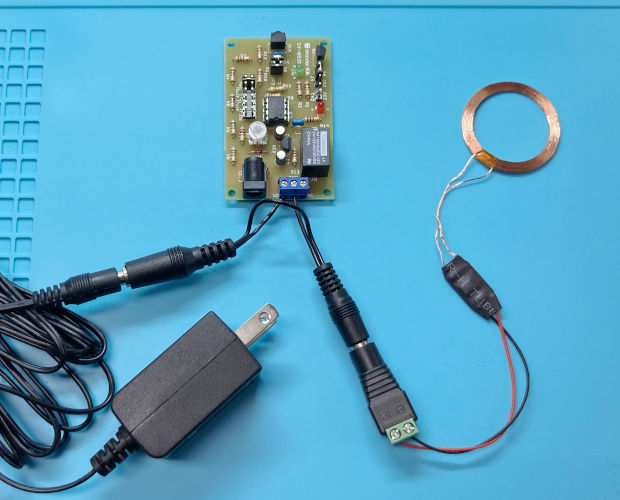
むき出しの配線を受信側基板のリレーにつながる端子に取付けるだけ。
後はジャック側にACアダプタを、プラグ側に給電ユニットを接続したら準備完了なんですって。
SY-852_4_08
ホントだ!
なんか一気に完成したっぽい感じになりました!
コレでリレーがONになったらACアダプタと給電ユニットがつながって、LEDが光るようになるんですね。
何この便利アイテム。これでACアダプタを加工しなくて済むので楽だし安全だし、ACアダプタも使い回しが利きますね。

ちなみにリレーにつながる端子とのつなぎ方なんですが。
SY-852_4_07
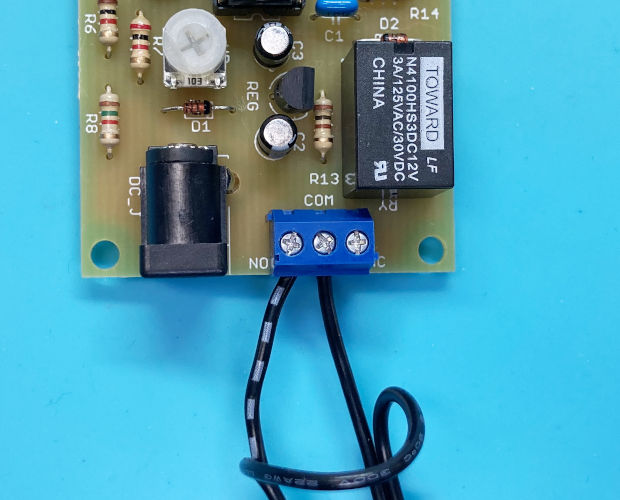
基板に「NO」と書かれた方に接続しました。
この「NO」は「ノー!(ダメダメ!!)」って意味ではなく、『Normally Open(ノーマルオープン)』のことなんだそうで、リレーに電気が来ていない時は接点がオープンに、つまりスイッチで言うとOFFの状態になってるってことなんだそうです。
今回はセンサーが反応してリレーがONになったらLEDを光らせたいので、こちらに接続しました。

逆にセンサーが反応してリレーがONになった時、つないでる機器の電源をOFFにしたい時は真ん中と反対側、「NC」と書かれた方につないでください。
「NC」は「Normally Closed(ノーマルクローズ)」の略なんですって。


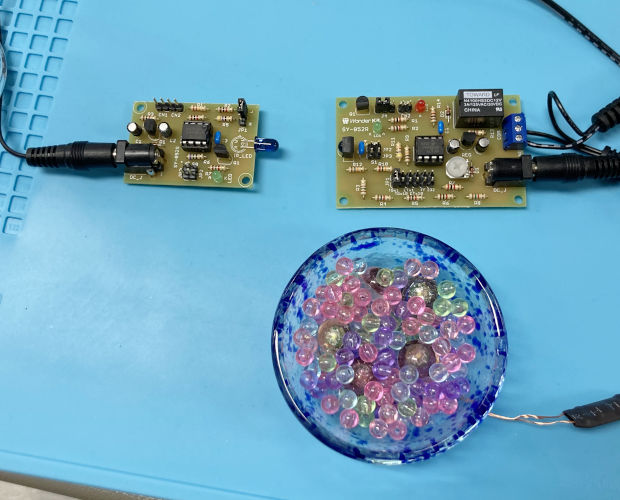
という訳で準備ができたので、早速センサー基板に電源を入れて試してみたいと思います!
SY-852_4_09
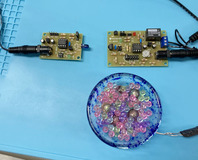
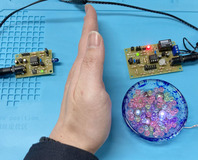
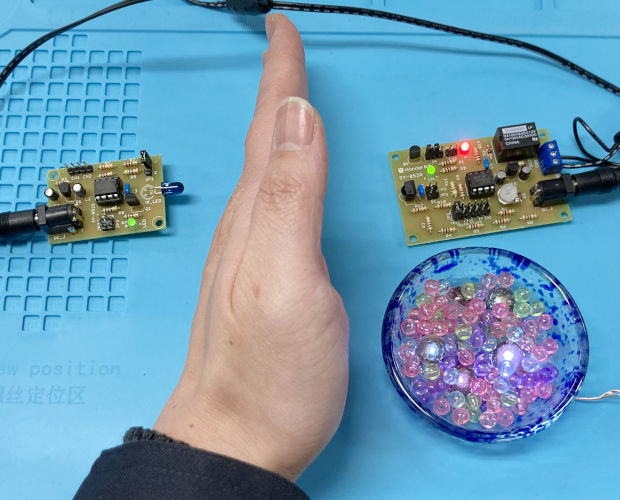
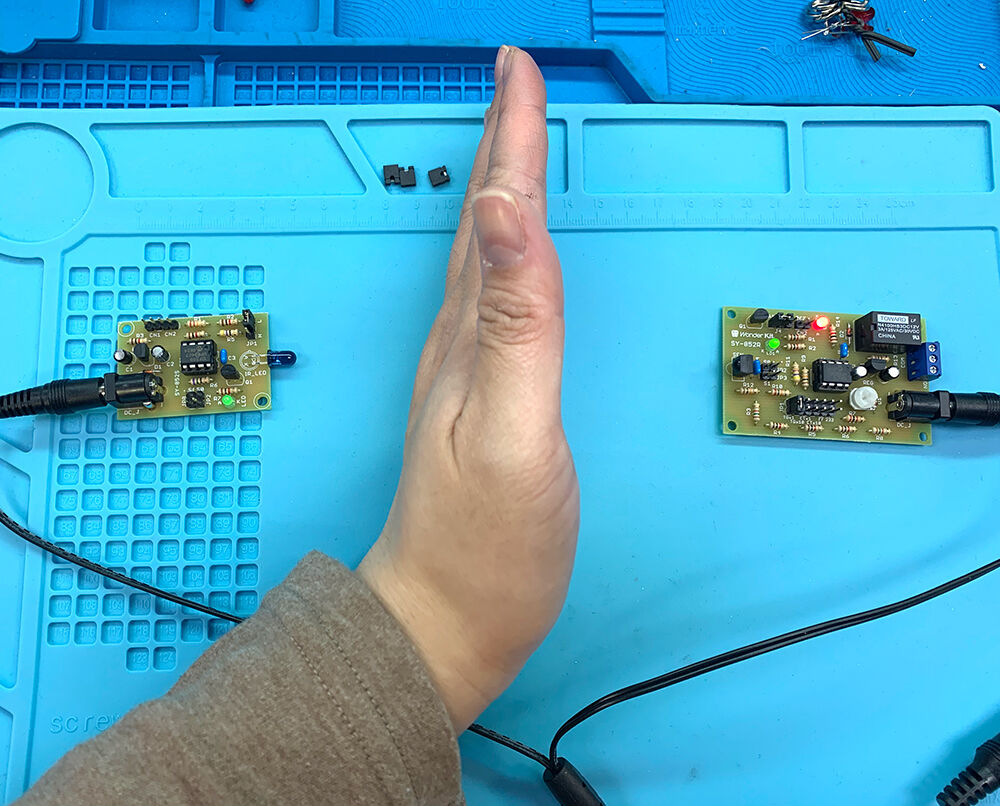
通過センサーが正常に動作している状態で、送信基板と受信基板を遮ると・・・
SY-852_4_10
光った!LEDが光った!!
ちゃんとセンサーが反応してリレーがONになって、キラキラポーンがキラキラポーンになりました!

大成功です!

あとはこのセンサー基板を通路とかに設置して、受信基板とキラキラポーンを延長ケーブルで伸ばして設置したら
『通過センサの間を誰かが通ったら机の上で何かがキラキラ光る』
の完成です!

コレで不意に人が近づいてきても察知できますね!


皆さんもぜひ作ってみてくださいね♪

(記事:オカポン)
更新予定:毎週木曜日(次回は3月17日です!) 
記事担当:共立エレショップ
[ハンダ付け必要-非マイコン系]


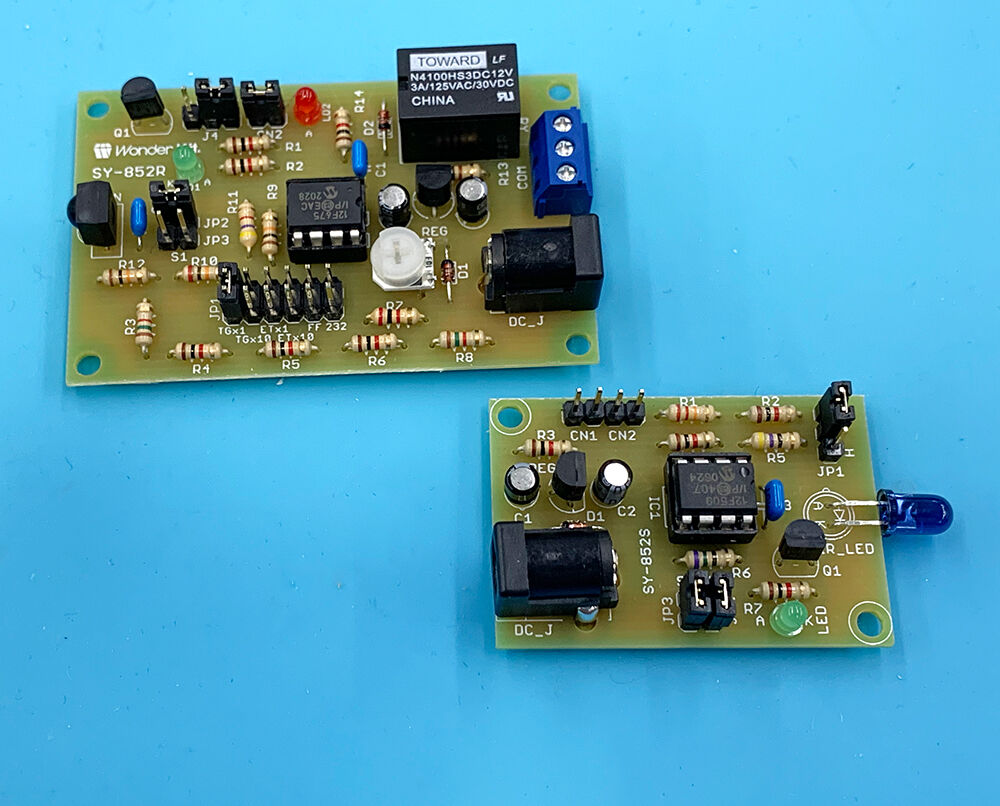
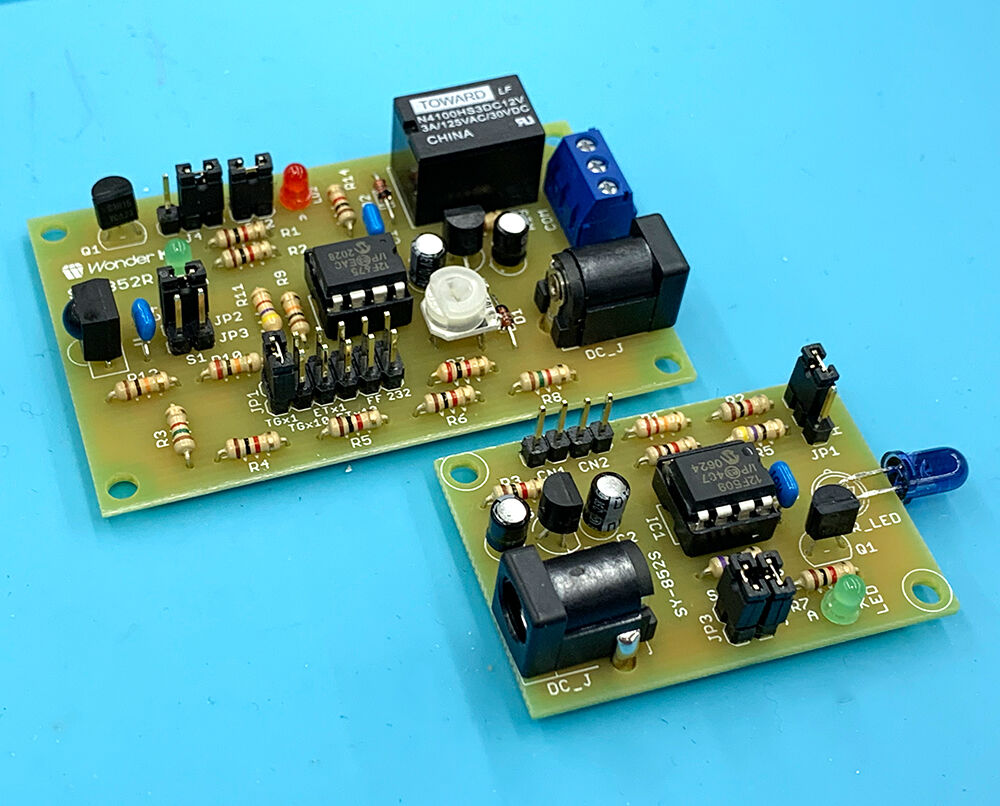
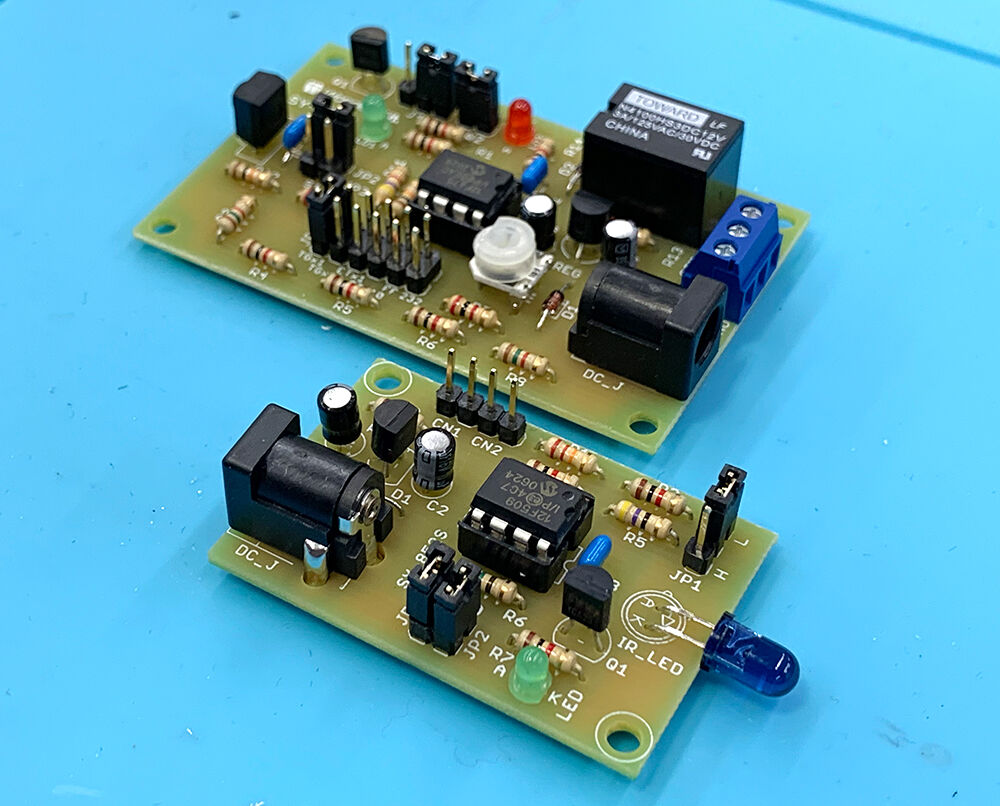
3週にわたって★「通過センサキット2 / SY-852」を作ってきました。
「電工女子、WonderKitで工作します!(第30弾:通過センサキット2 です)★1」
「電工女子、WonderKitで工作します!(第30弾:通過センサキット2 です)★2」
「電工女子、WonderKitで工作します!(第30弾:通過センサキット2 です)★3」

SY-852-2-37SY-852-3-11SY-852-3-12

それもこれも
『目標は、通過センサの間を誰かが通ったら机の上で何かがキラキラ光る、です!』
をやりたいがためでした。

記事も3回目でようやく通過センサキットは完成し、動作チェックも完了しました。
でいよいよ今回は「机の上で何かがキラキラ光る」を作ろうと思うんですが、はてさて何から取り掛かろう…?と悩んでいまして。
まずは「どんなものを作りたいのか」
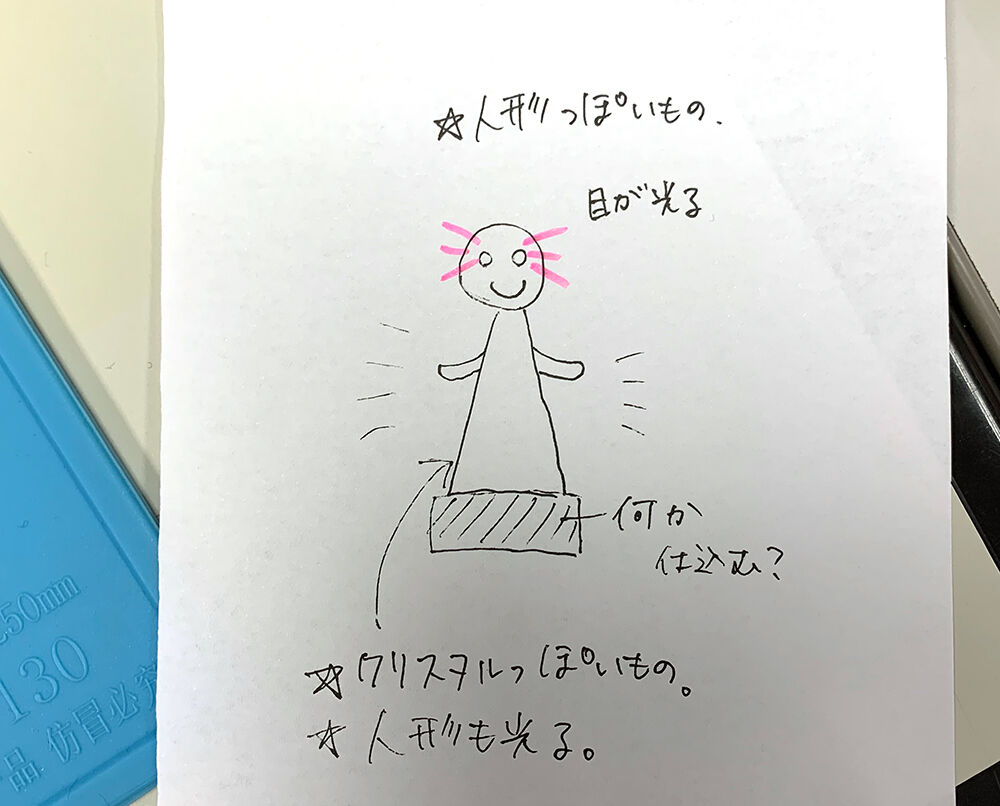
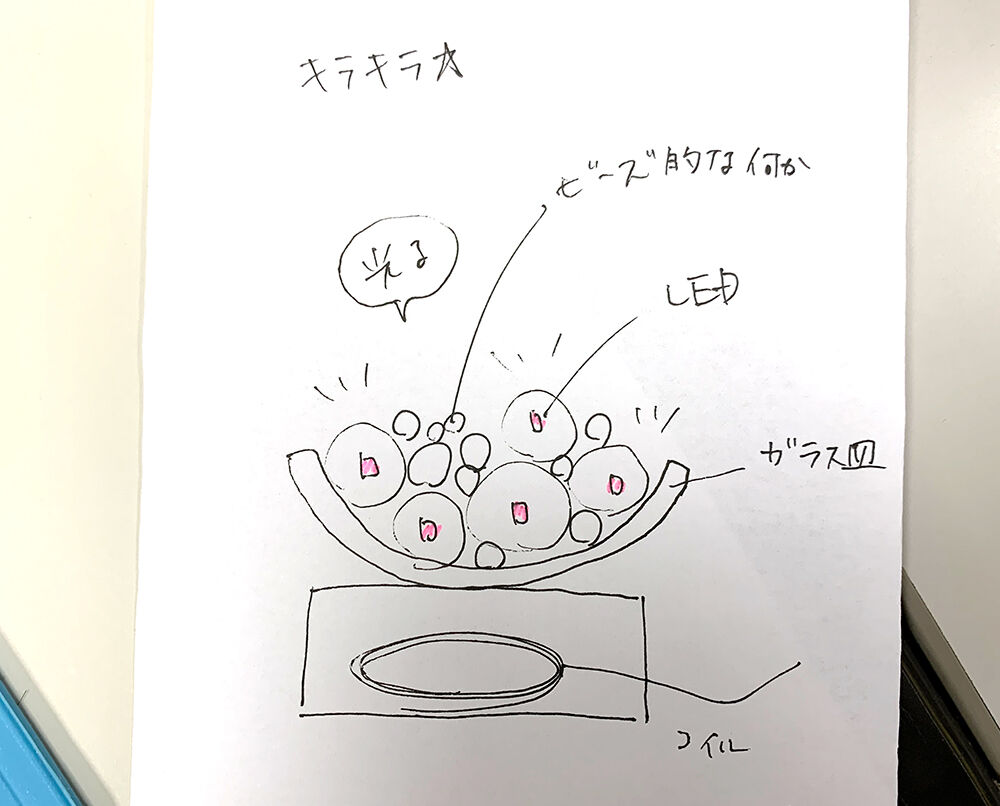
『オカポン的こうしたい!』理想像をこんな感じで2案考えました。
KP-OSWPTS1208D-1KP-OSWPTS1208D-2


これを作る為に、「何を組み合わせたら近づけるかな?」ということで、エレショップの「照明効果キット」のページを見ていました。
んで、良さげな商品を見つけました!
kposwpts1208dekposwm43w5we

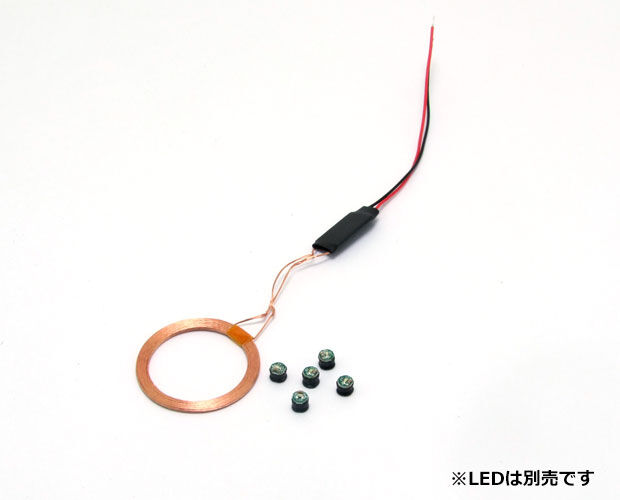
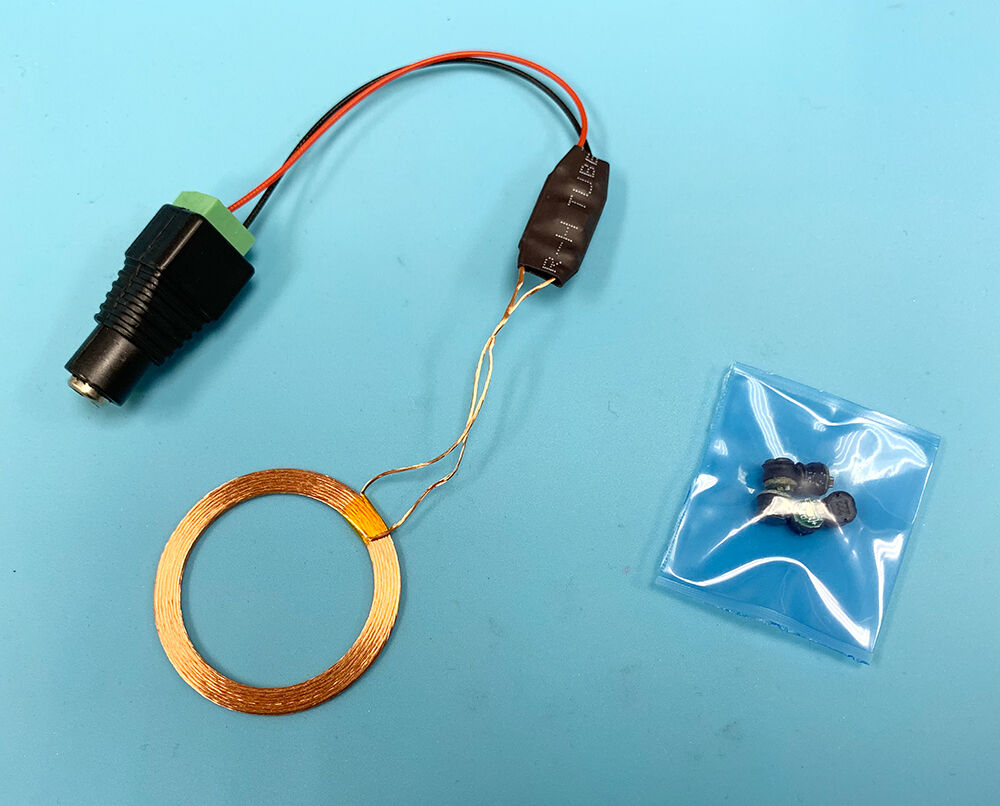
★「ワイヤレスLED給電ユニット / KP-OSWPTS1208D」と★「ワイヤレスLED 白色(5個入) / KP-OSWM43-W5W」です。

LEDは、白以外にもこんなにカラーバリエーションがあるんです!

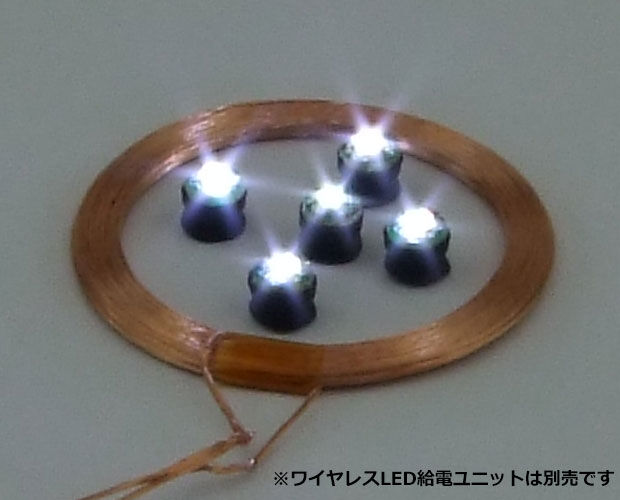
★「ワイヤレスLED給電ユニット」のコイル部分にこのLEDを近づけると、LEDが光るそうです。
しかーし、ちょっとクセの強いコなので、先に商品の紹介をしたいと思います。
思っていた感じに光らなかったり、あ、こんなこと出来るんだ!と思っていただけたら良いな!と。

あ、そうそう。
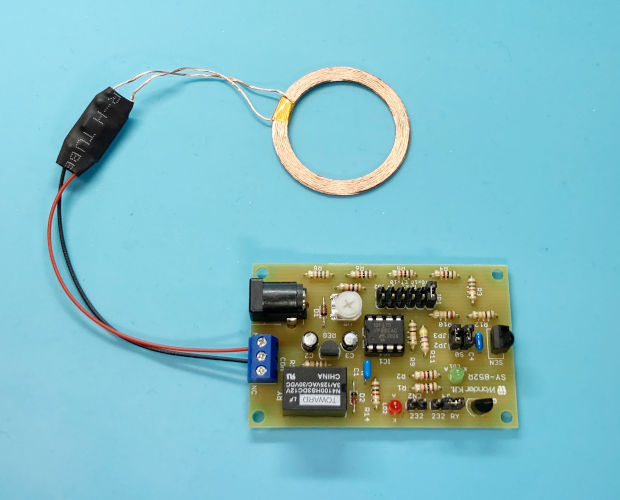
★「ワイヤレスLED給電ユニット」は電源用のコネクタが付いて無くて、線がむき出しになってます。
なので電源をつなげるようにコネクタを付けないといけません。
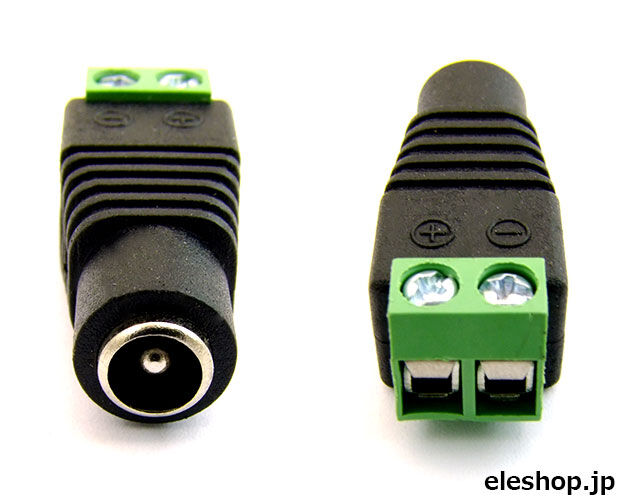
今回はACアダプタで使用しようと思うので、DCジャックを取り付けます。
オカポン的にはドライバー1本で簡単に取り付けできる★「φ2.1mm DCジャック - 2P端子台 変換コネクタ / T9-J-N」がオススメです。
t9jd


ということで、コネクタを給電ユニットにつなげるとこんな感じ。
KP-OSWPTS1208D-3KP-OSWPTS1208D-4KP-OSWPTS1208D-5
ちっさいツブツブがLEDです。
これでほんとに光るの???と疑問に思っちゃいます。
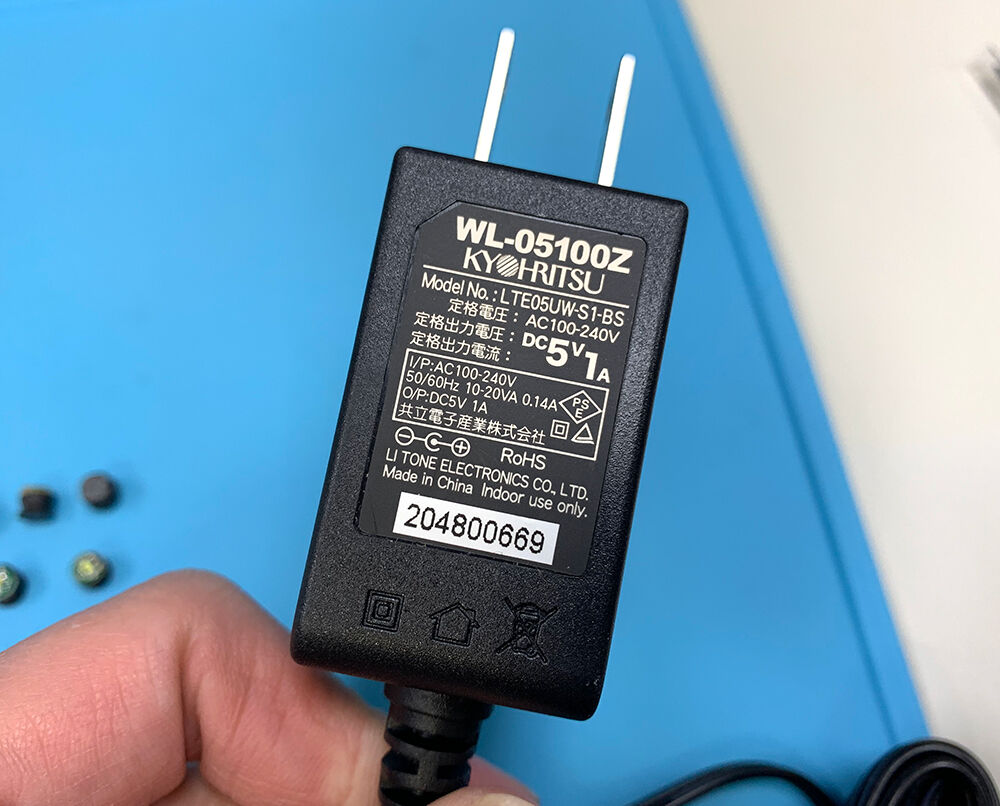
動作電圧は、DC5~9Vなので、今回は割とよく机の引き出しに転がってる5VのACアダプタを使うことにしました。

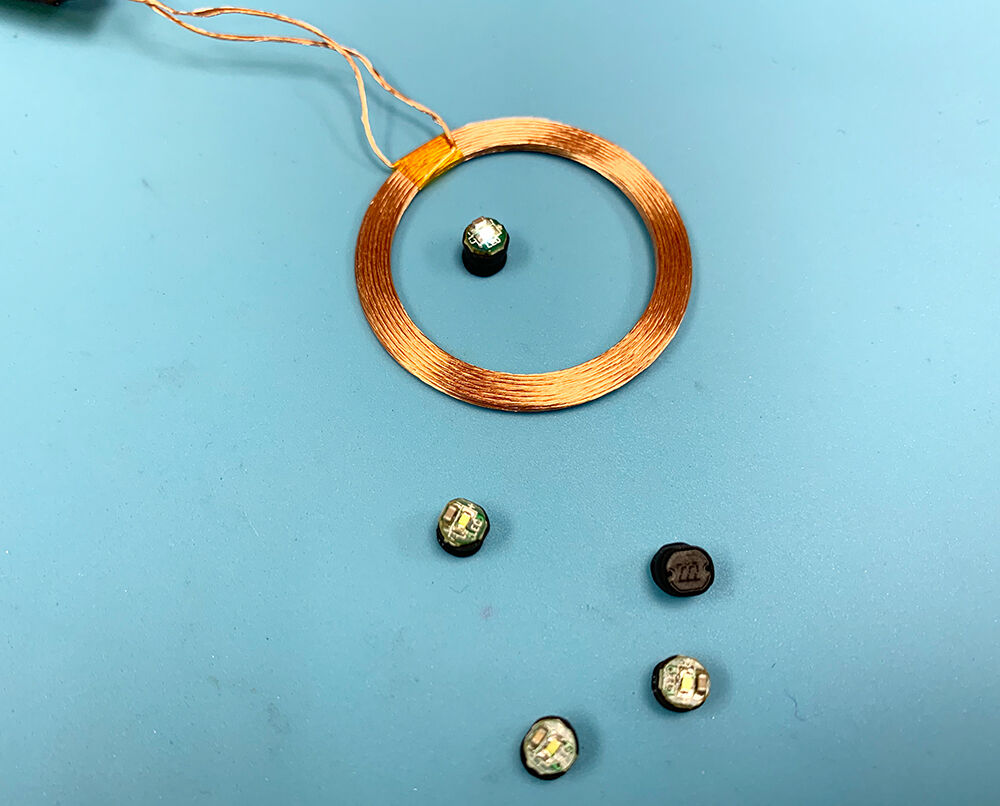
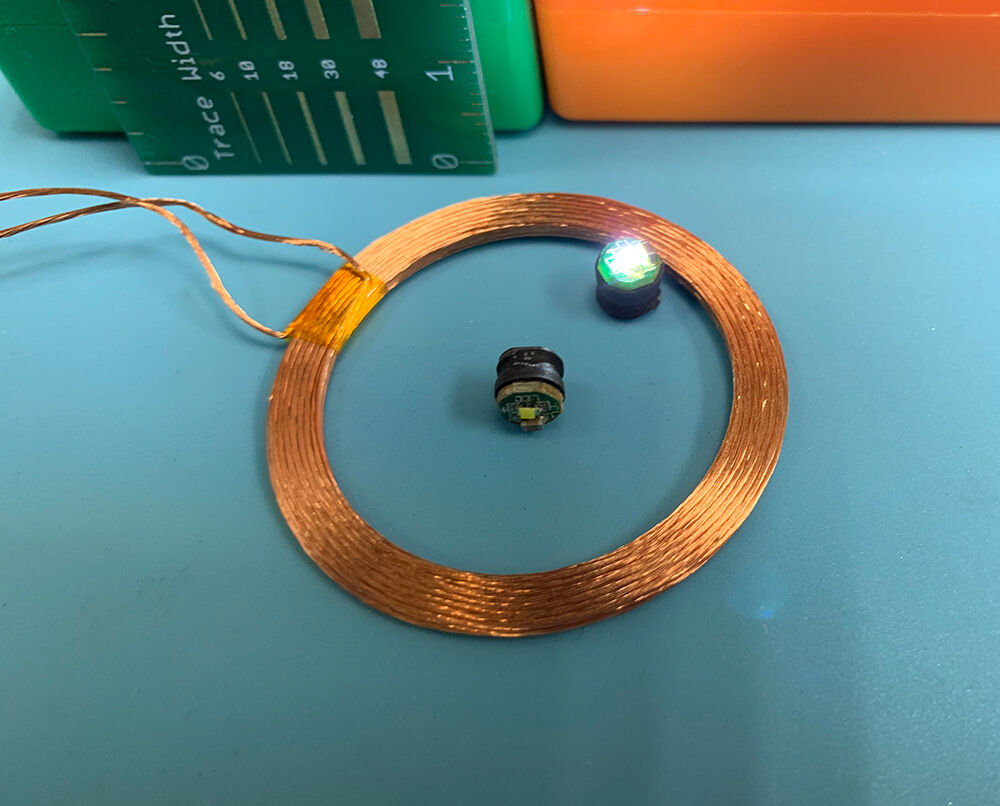
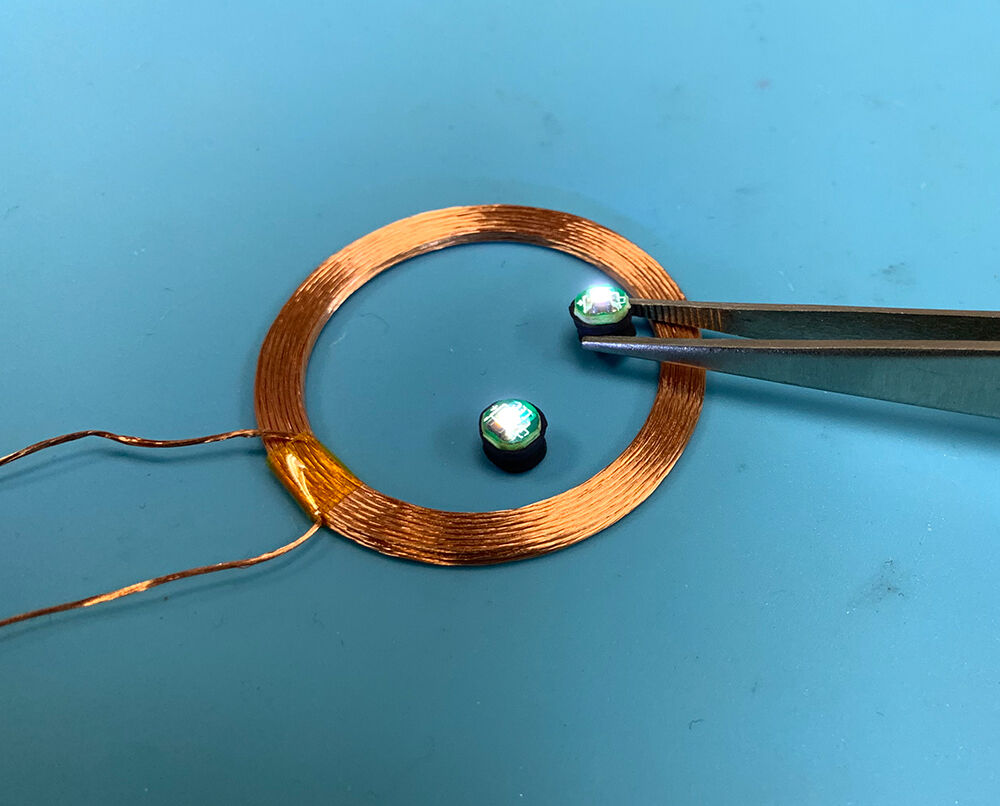
給電ユニットにACアダプタを接続し、コイルの中にLEDを入れてみました。
KP-OSWPTS1208D-6
当たり前だけど…光った!!

ほうほうほう!!
とりあえず、全部入れてみた。
KP-OSWPTS1208D-7
・・・あれ?コイルの真ん中にあるLEDだけ少し暗いような…?

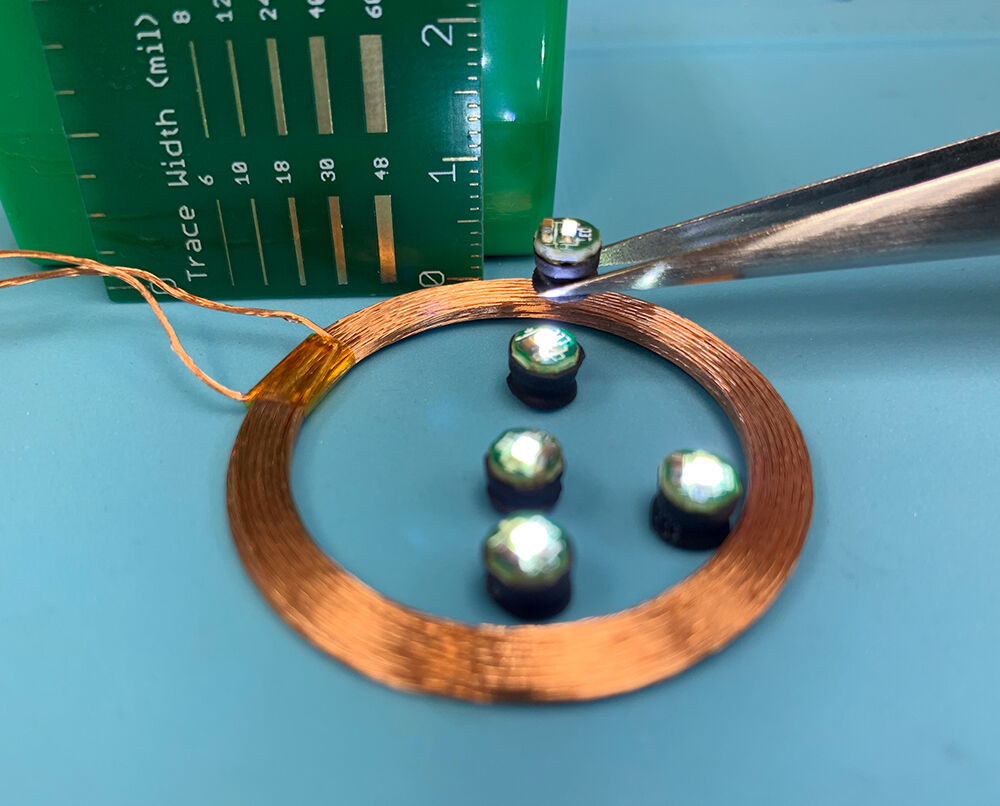
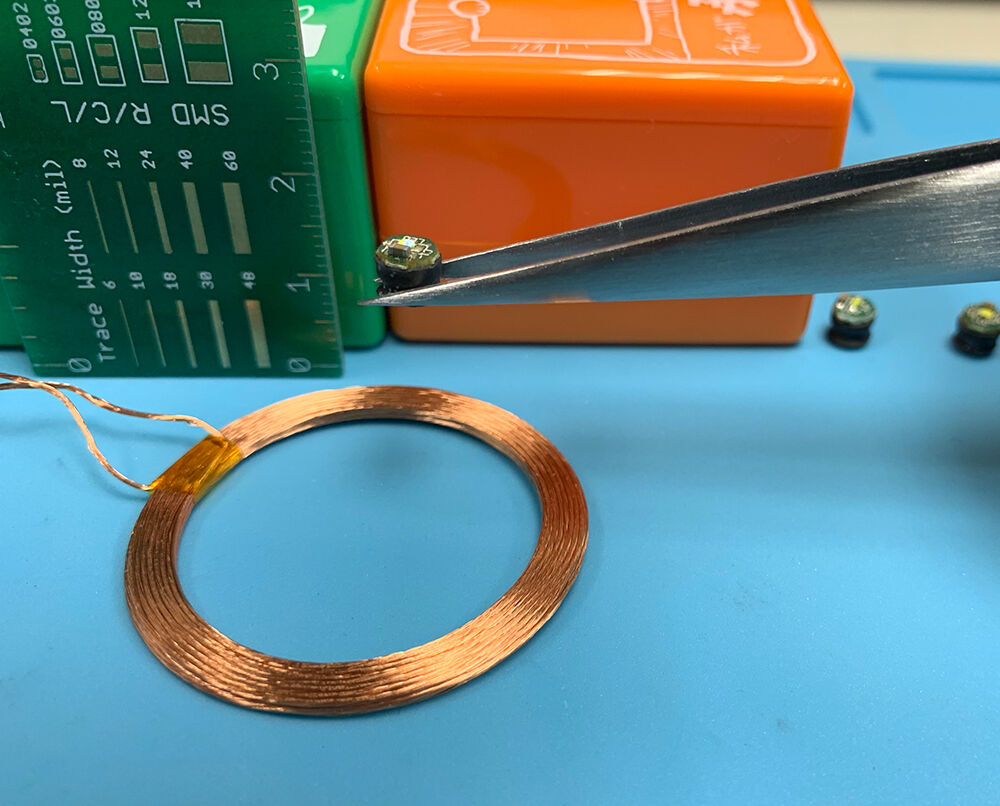
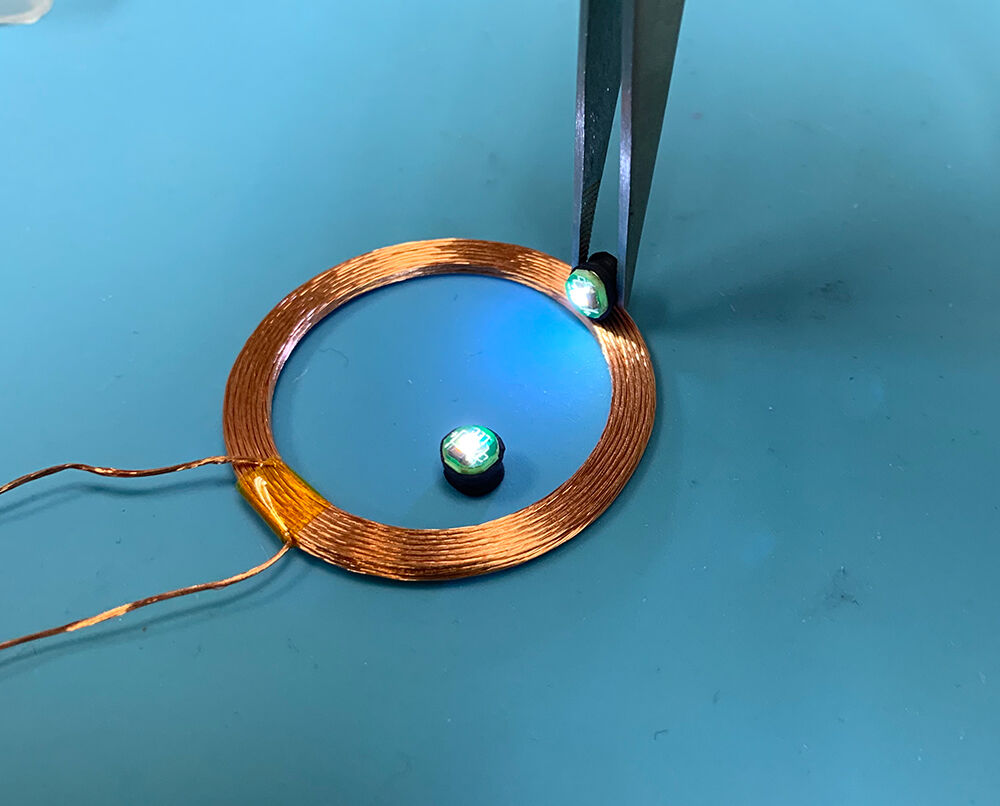
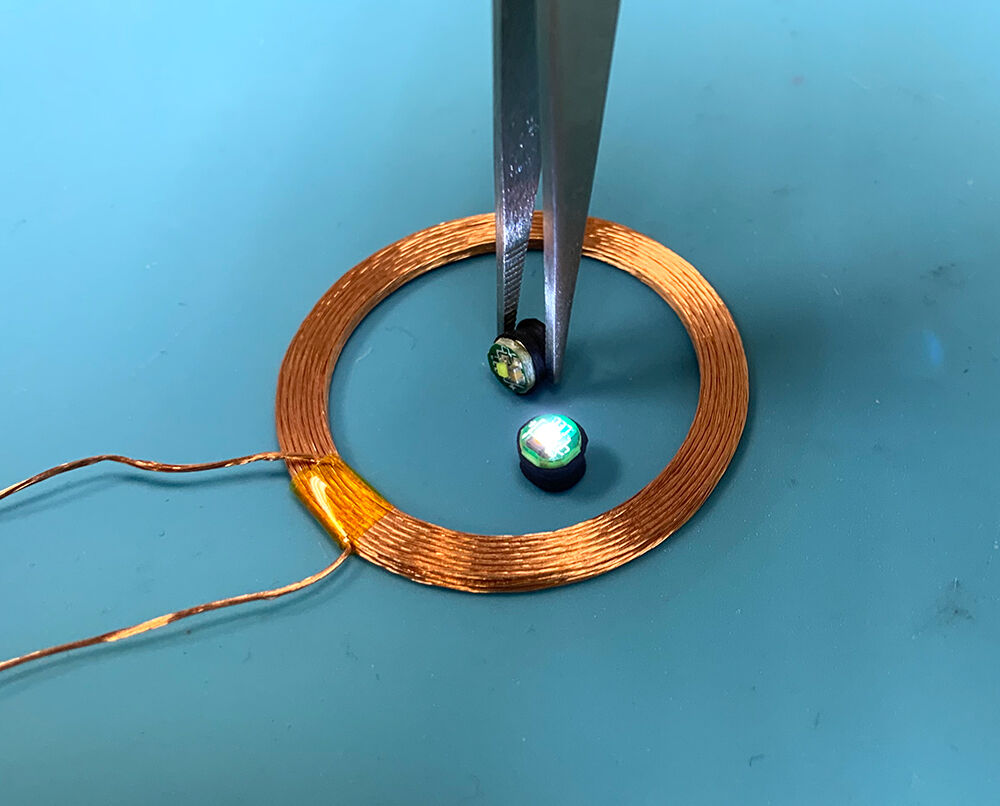
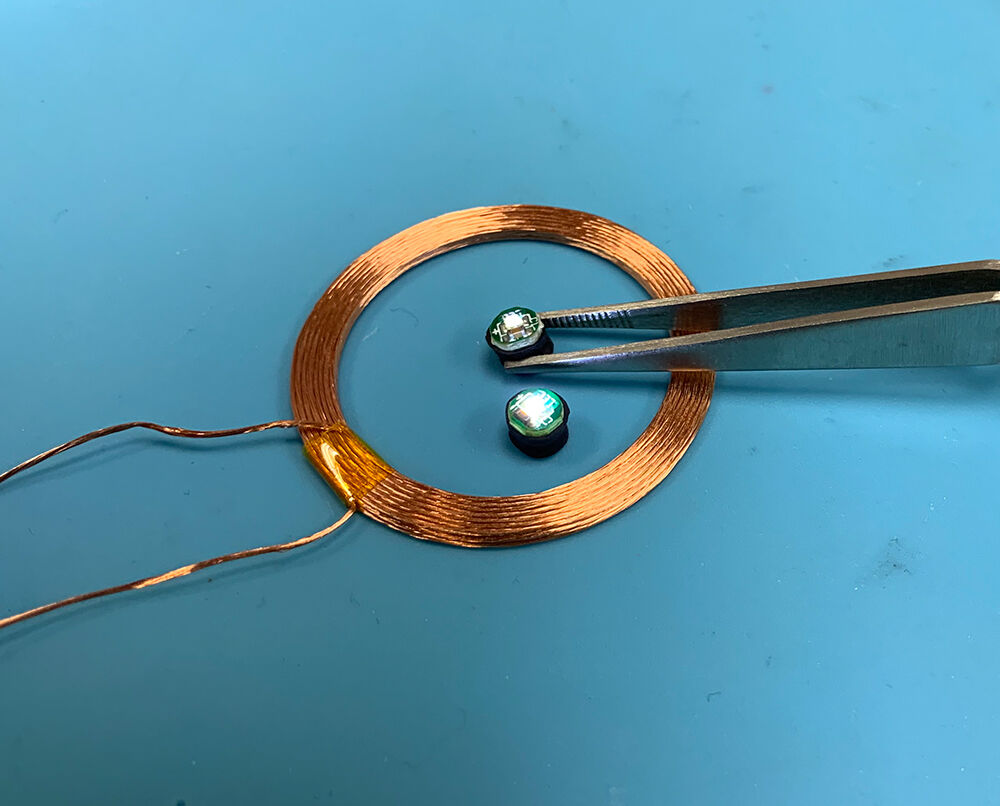
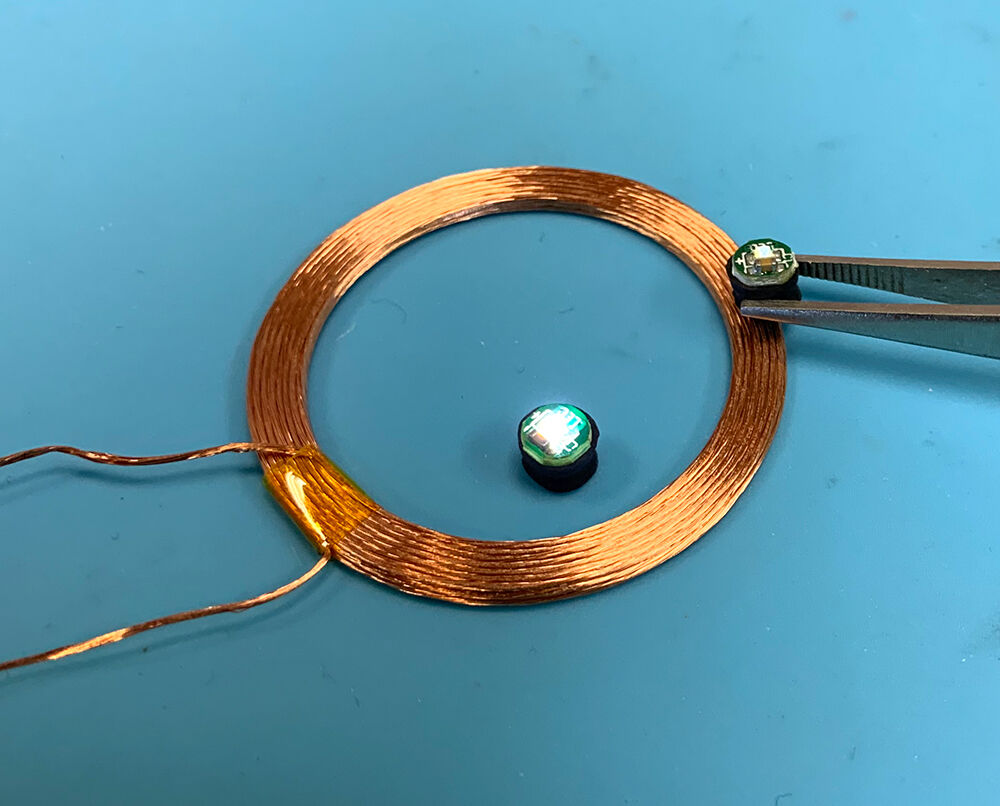
高さはどうでしょう。
KP-OSWPTS1208D-8KP-OSWPTS1208D-9
ピンセットでLEDをつまんで浮かしてみたんですけど、思ったより、低い位置じゃないと光らないみたい。
改めて、商品ページ見ていたら、こんな記述があったのを見落としていました…!!
●誘導距離:10mm(9V時)
10mmってことは、1cmかー・・・。
ということは、オカポン案ではお皿の方で進めようかな。

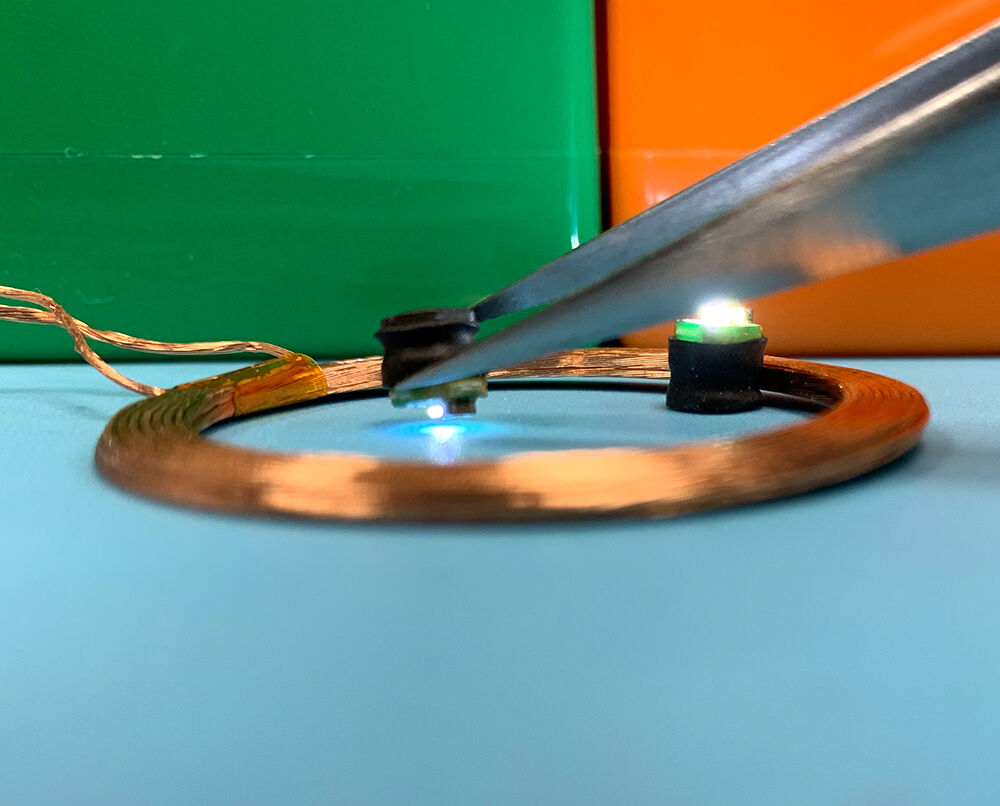
で、ここでちょっと気になったので、どんな状態でもLEDが光るのかLEDの向きを色々変えて試してみました。
下向き
KP-OSWPTS1208D-11
光っています。

横向き
KP-OSWPTS1208D-10
光ってない!


え、どゆこと???
ということで、共立プロダクツの大先輩に聞いてみました。
・・・・
色々と説明をして貰ったんですけど、正直自分の言葉で説明できない…(人はそれを”よく分からない”という…)
でもどうやら商品ページに書かれてる「電磁誘導」が肝になるようです。
あのチェケラッチョで有名なフレミングの法則とかそう言うの。

ザックリと説明すると、給電側のコイルに電流を流すと磁界が発生します。
その磁界をLED側のコイルが受けて電流が流れてLEDが光るんです。
コイルから発生する磁界は場所によって強さが変わるので、LEDは置く場所によって光り方が変わる、と言うことらしいです。

また、磁界には方向が有るので、LED側のコイルをちゃんと磁界を受けられる方向に置かないと充分な電流が流れなくてLEDが暗くなったり光らなかったりするんですって。
つまりLEDをちゃんと光らせるにはLEDを置く場所とLEDの向きが重要になるんです。

なので、さっきコイルの真ん中でLEDを横向きにすると光らなかったんですが、コイル真上で横向きにすると光るんです。
KP-OSWPTS1208D-12KP-OSWPTS1208D-13

KP-OSWPTS1208D-14KP-OSWPTS1208D-15KP-OSWPTS1208D-16

ホント面白いですよね。
目に見えないエネルギーがコイルの周りにあって、LEDの場所とか向きでその強さを見ることが出来るんです。

学校の勉強、もっとちゃんとやっておけば理解できたのかなぁ…と、遠い目になるオカポンなのでした。

この『でんじゆうどう』の仕組みをちゃんと理解していれば、もうちょっと活用できるのかもしれませんが、そこはトライ&エラーでカバーします!
とりあえず可愛いの作りたい!が頭にあるので、お皿の上にLEDとビーズとかを敷き詰めようと思います。
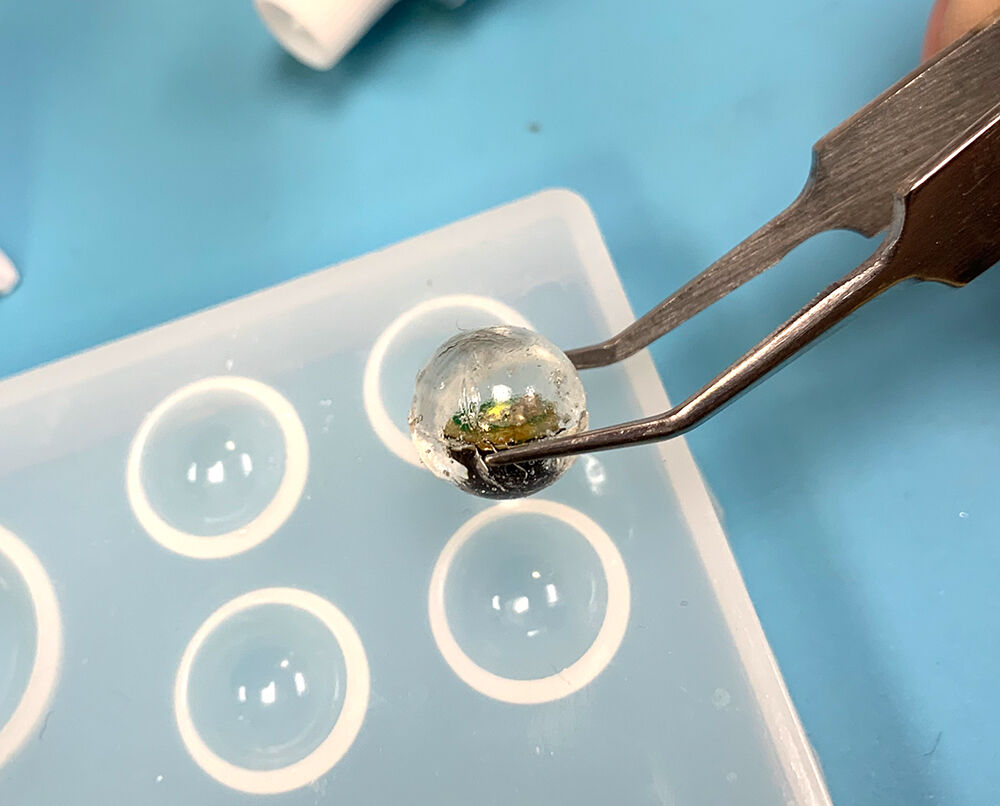
ただ、このLED、全体的に色が暗い。明るさじゃなくて本体の色味の話ですよ。コイルを覆っている収縮チューブが黒で、基板が緑か…。
よし!こんな時こそレジンでコーティングしちゃおう!!

ということで、100円ショップに行って、
・ラウンドのシリコンモールド
・レジン(クリアピンク、ラメハード、ハード(透明))
・小皿
・ラウンドビーズ
を買ってきました。
(レジンを硬化させるキットは自前)

球体を作りたかったので、ラウンド型にしました。
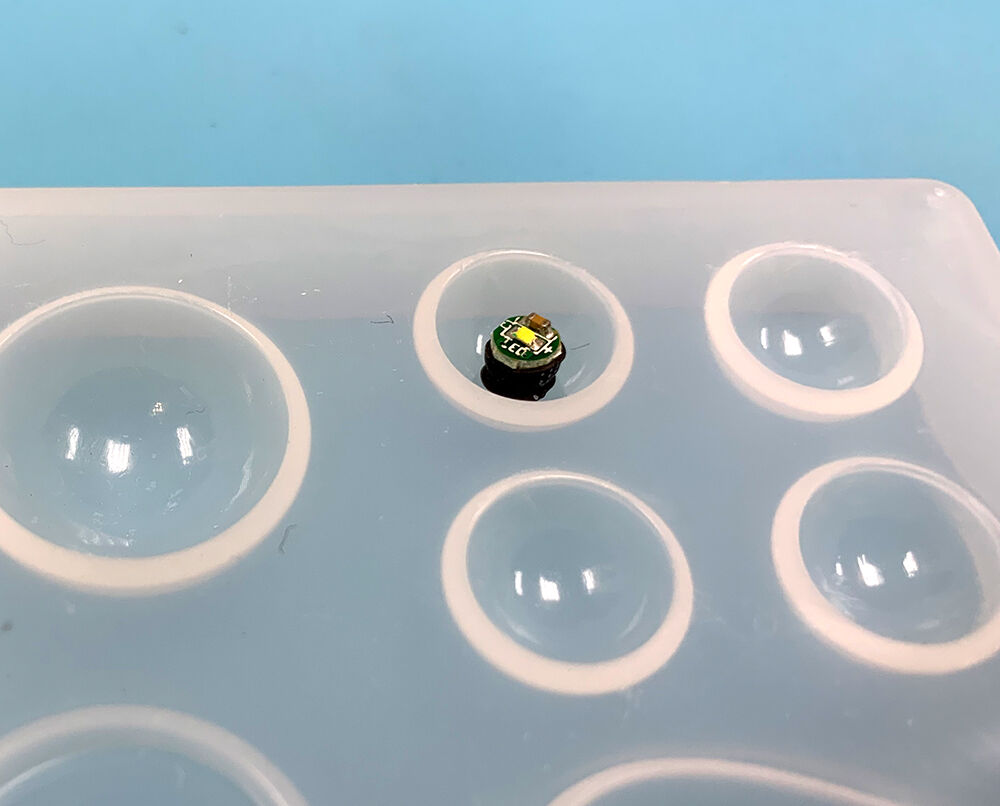
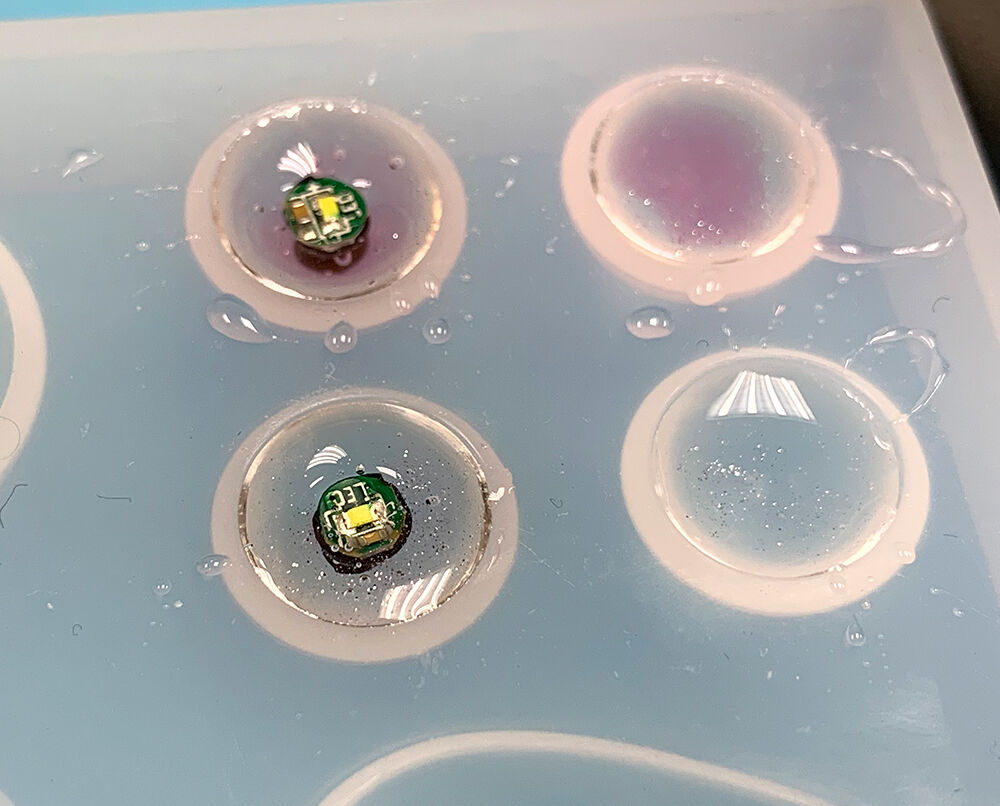
というとで、シリコンモールドにレジンを入れたり、LEDを入れたり、挟んだり…
KP-OSWPTS1208D-17KP-OSWPTS1208D-18KP-OSWPTS1208D-19

で、完成!

KP-OSWPTS1208D-20
あれ、思ったより素敵じゃないですか…!?
もうちょっと、モールドの中にラメとか入れてみても良かったかもしれない…と思いつつ、5個ともレジンで固めます!

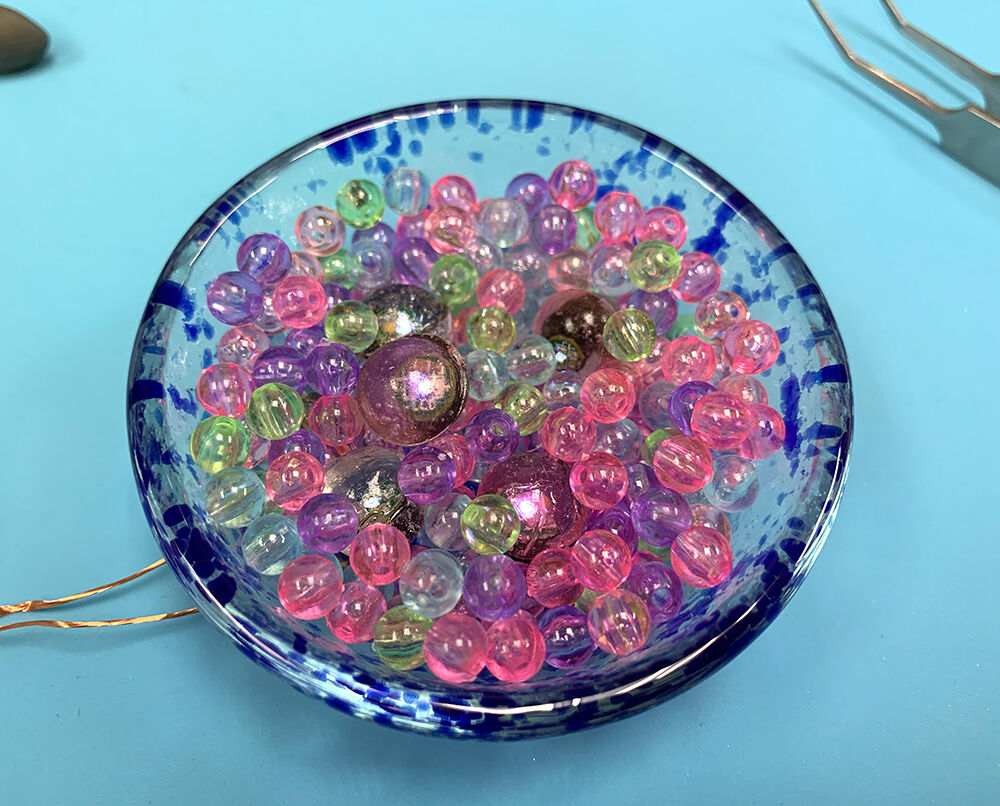
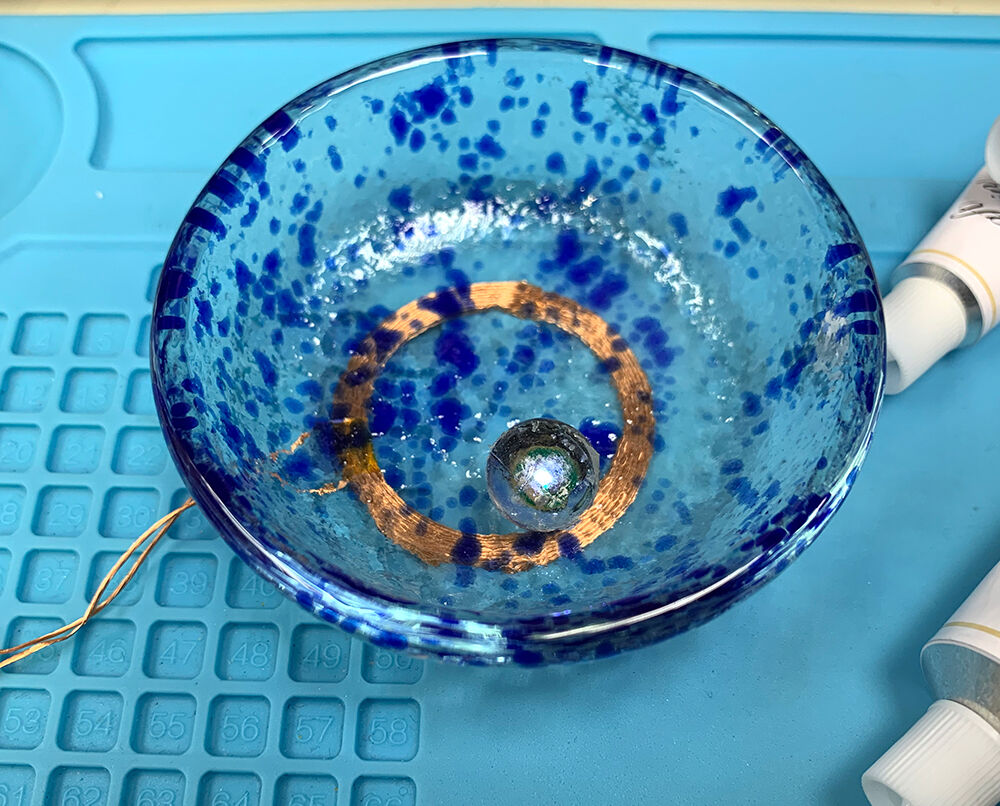
完成したら、お皿の中に、レジンで硬化したLEDと、ラウンドビーズを入れます。
お皿の下には、★「ワイヤレスLED給電ユニット」を敷いておきます。
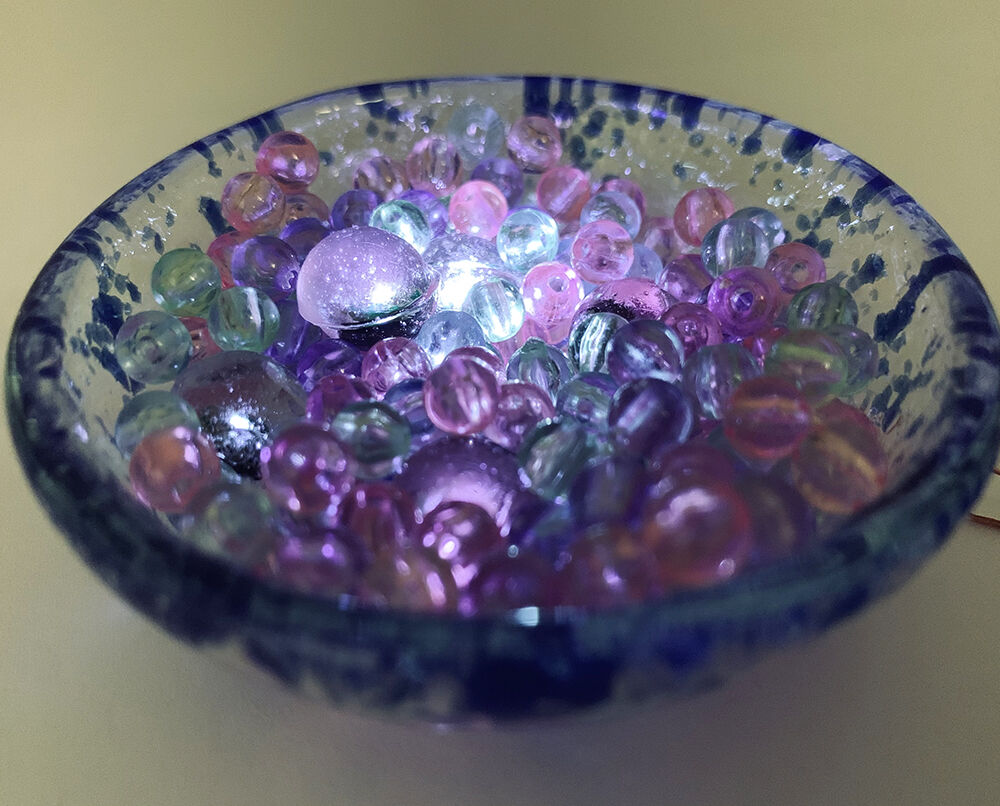
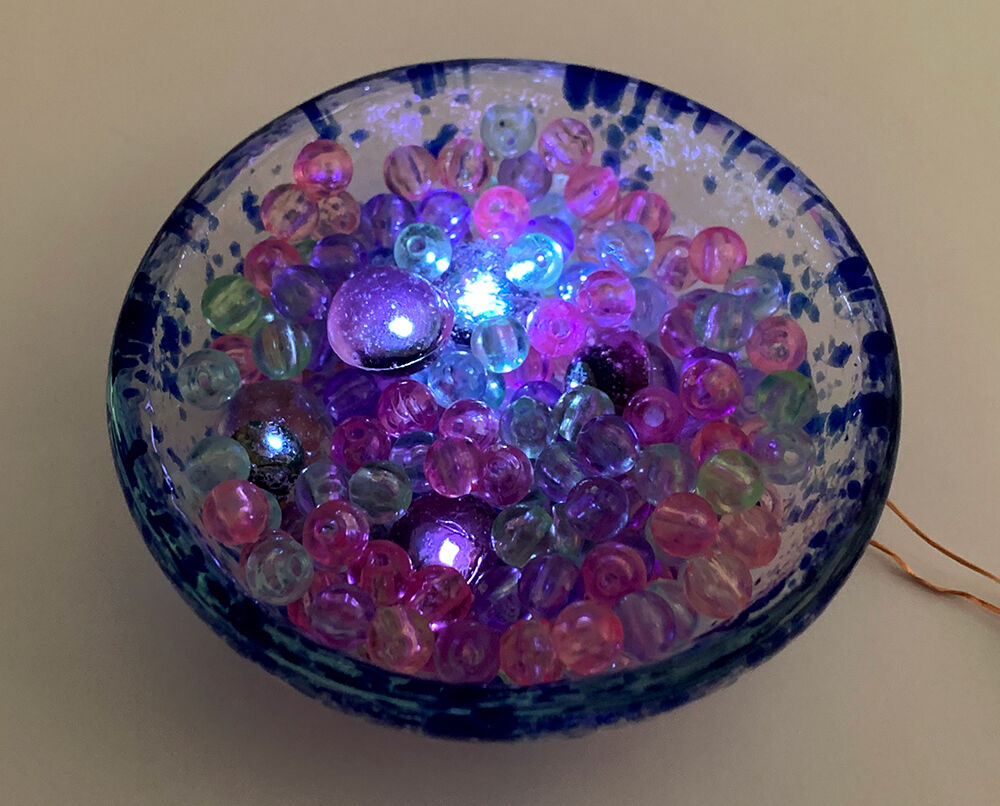
ということで、完成!!

KP-OSWPTS1208D-21KP-OSWPTS1208D-22KP-OSWPTS1208D-23

かっ・・・可愛い・・・!!(*´Д`)
LEDの光り方が優しいですが、これはこれで有りですね!!
オカポン、めっちゃ満足。


さーて、次のステップは、今回作ったインテリアと★「通過センサキット2」を組み合わせてみたいと思います!
わくわく!!


皆さんもぜひ作ってみてくださいね!

(記事:オカポン)
更新予定:毎週木曜日(次回は3月11日です!)
記事担当:共立エレショップ
[ハンダ付け不要-マイコン系]

あまりにもお手軽すぎて移動中でもプログラミングが楽しめてしまうmicro:bit。
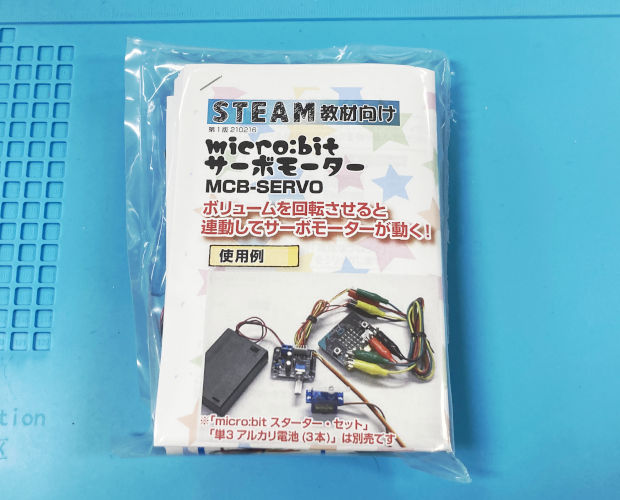
今回はそんなmicro:bitでサーボモーターの制御が学べるキットの紹介でございます。

MCB-SERVO01

こちらはデジットが企画・製造するmicro:bit用実験キットの第3弾でございまして、ロボットなど精密な動きには欠かせないサーボモーターの扱い方を学べるようになっております。

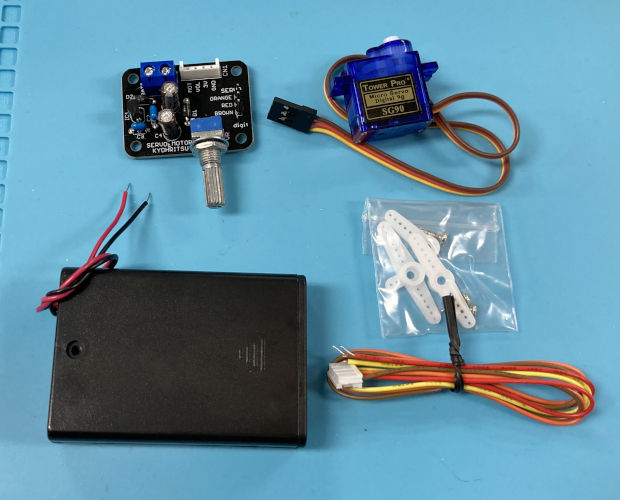
セット内容はこんな感じ。
MCB-SERVO02
制御基板とサーボモーター、接続用のケーブルと電池BOXが入っております。
制御基板は部品取り付け済みですのでハンダ付けの必要はございません。すぐに実験に取り掛かることができますね。
『MCB-SERVO』では単純にサーボモーターを動かすのではなく、制御基板のボリュームと連動させて、ボリュームを回すとサーボモーターも回る、という制御ができるようになります。
MCB-SERVO03
つまりmicro:bit側では制御基板のボリュームを通した信号を受けて、サーボモーターを動かす信号を出力する、という動作をする訳です。
はてさて、どういったプログラムでどういった処理がなされるのでしょうか。

プログラムはさておき、まずは組立をいたしましょう。
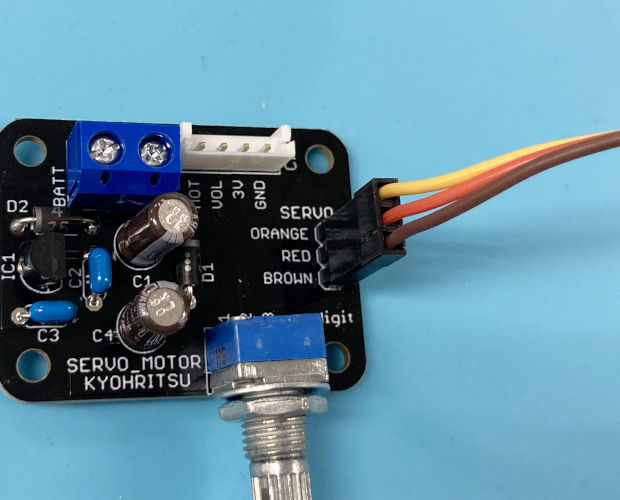
まずサーボモーターを制御基板に接続します。
MCB-SERVO04
制御基板には接続する配線の色が書かれております。
しかし実際のサーボモーターの配線は「RED」は橙に、「ORANGE」は黄色に見えます。
今回は「BROWN」=茶色を目印に取付けてください。

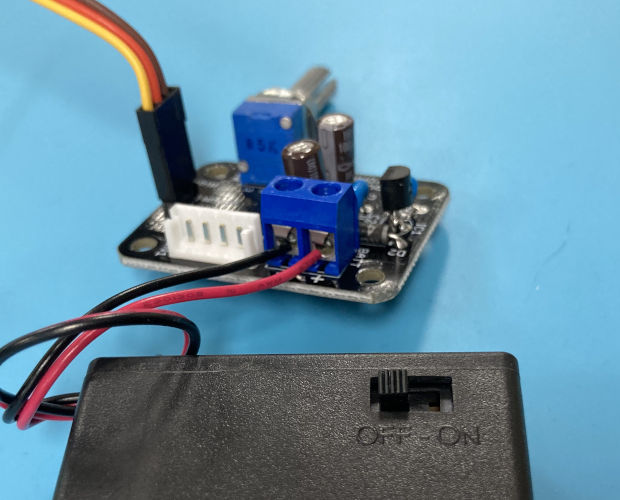
次は電池BOXの取付。
MCB-SERVO05
こちらも基板に『+-』が書かれておりますので、『+』には赤い線を、『-』には黒い線を接続してください。
配線は端子台のネジで締め付けて取り付けできますので、ここでもハンダは不要です。
注意点としては電池BOXのスイッチ。
このスイッチが『OFF』になっていることを確認してから接続しましょう。
たとえ電池が入っていなくても、念の為スイッチはOFFにしておくのが吉でございます。
ちなみに電池BOXの取付は、組立の中で唯一工具(ドライバー)を使用しますので、最初に行っても良い工程でございます。

最後にmicro:bitに接続するためのケーブルを取り付ければ準備完了でございます。
MCB-SERVO06
このコネクタは取付方向がございますのでご注意ください。

ここまでできたらいよいよプログラミング。
なのですが、micro:bitに「MCB-SERVO」を繋がずにプログラミングに入るのは、私がPCを使用してプログラミングをしているからでございます。
PCとはUSBケーブルで接続しておりますので、「MCB-SERVO」をつないだ状態でUSBケーブルまでつないでしまうと作業台の上がゴチャゴチャになってしまう訳でございます。
まぁ今回もそんなに複雑なプログラムではございませんので、プログラムをインストールしてから「MCB-SERVO」をつなごうと言う考えでございます。

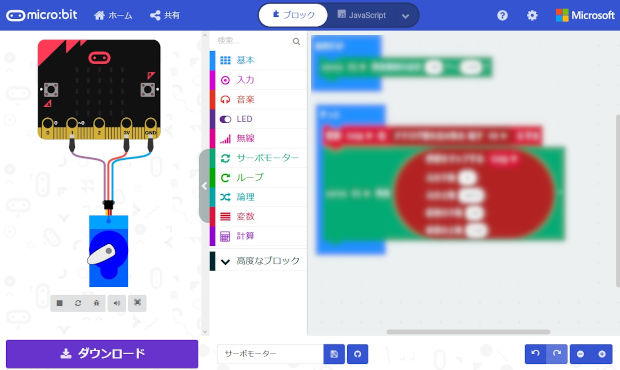
では説明書に書いてあるプログラムを作成しましょう。
MCB-SERVO08
説明書にはサーボモーター用のブロックの準備法から説明されております。
プログラムの内容にも説明が有り、外部からのアナログ信号でサーボモーターを動かす方法が解りやすく書かれております。
また、サーボモーターについての解説も有り、ソフトだけでなくハードの方もきちんとフォローがされております。

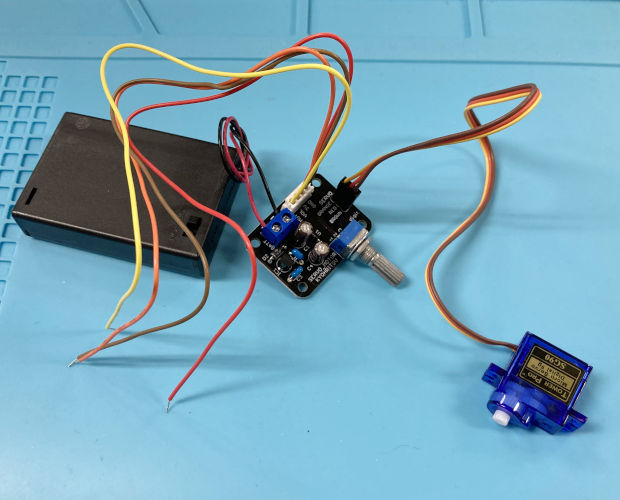
ではプログラムも終わりましたので、micro:bitと「MCB-SERVO」を接続してみましょう。
MCB-SERVO07
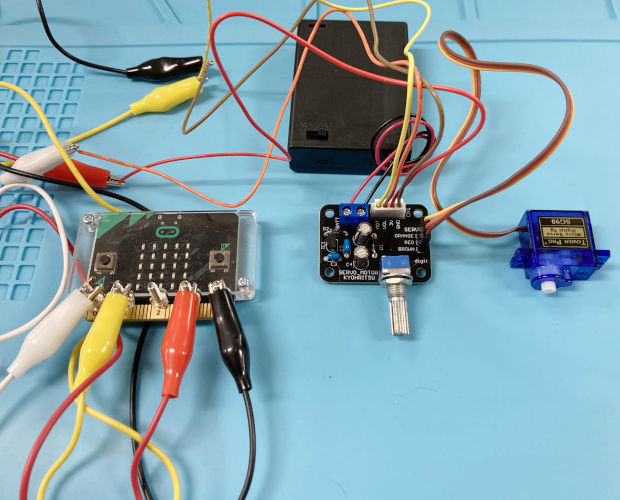
なかなかゴッチャリとしております。
この状態で電池BOXのスイッチをONにして(電池を入れるのをお忘れなきよう)、制御基板のボリュームを回すと・・・
MCB-SERVO09

MCB-SERVO10

MCB-SERVO11

MCB-SERVO12
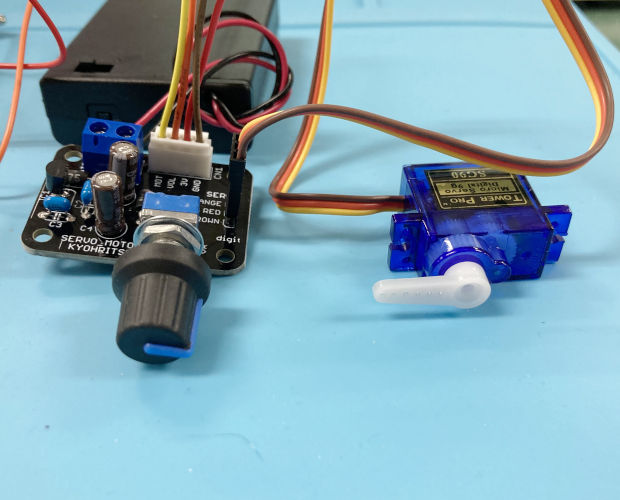
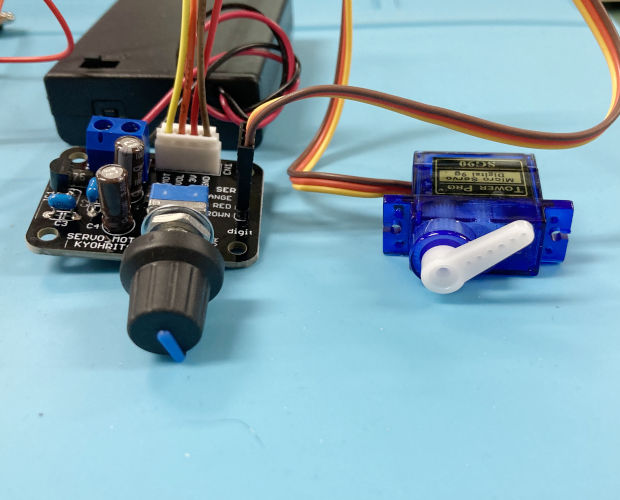
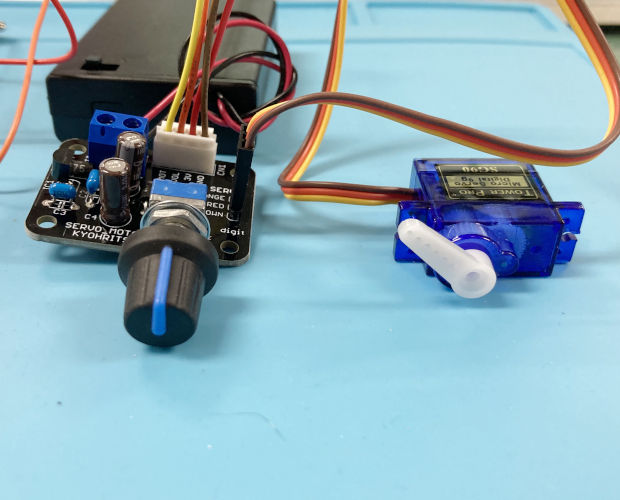
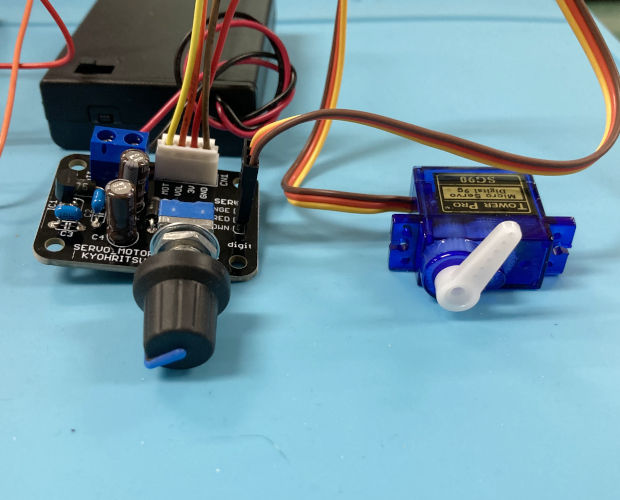
見事にサーボモーターが回転いたしました。
今回は回転がわかりやすいようにボリュームにはツマミを、サーボモーターにはホーンを付けました。
ボリュームを反時計回り(左)に回すと、サーボモーターは時計回り(右)に回転しました。
なぜか逆に回転してしまいましたが、この回転方向を揃える方法はご自分で実験しながら探してみてくださいませ。

という訳で無事に実験に成功したわけなのですが、一体どういう処理がされているんでしょうね。
プログラムを見ると『P0』に接続した線が入力に使用されていました。
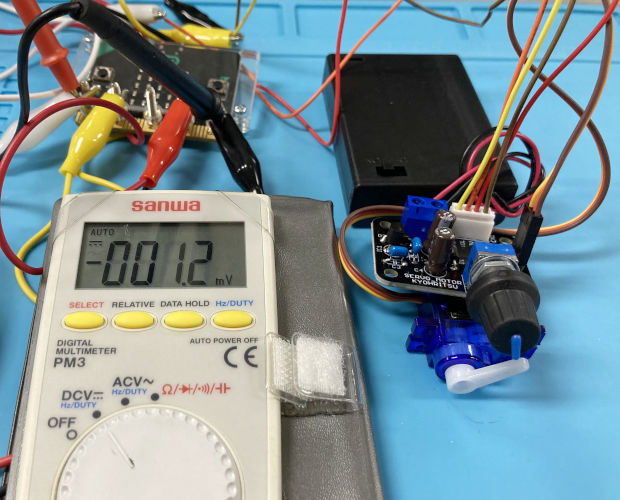
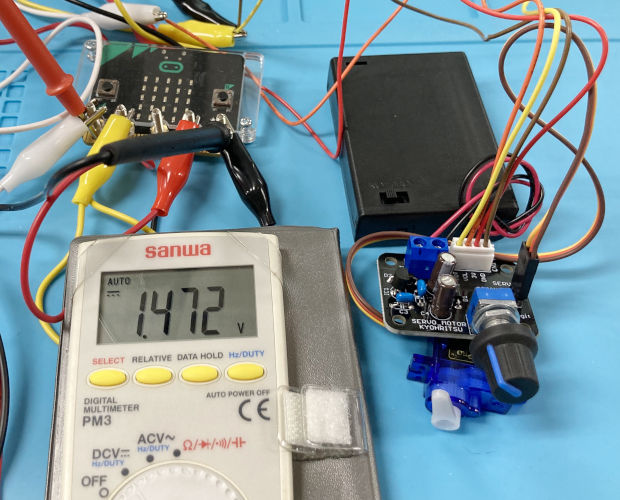
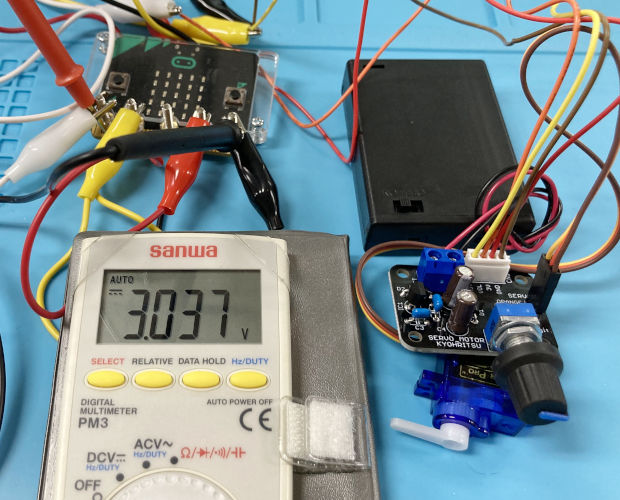
そこで、『P0』と『GND』間の電圧を測ってみました。
MCB-SERVO13MCB-SERVO14MCB-SERVO15
多少のブレはございますが、ボリュームの回転角によって0~3Vの間で電圧が変化しておりました。
micro:bitはこの電圧の変化をサーボモーターの回転角に変換していたというわけですね。
コレを応用すれば、明るさとか音の大きさとか、加速度をサーボモーターの回転角に変換して、色んな動きをするものが作れそうですね。


皆さんもぜひ遊んでみてくださいませ♪

(記事:伊東)
更新予定:毎週木曜日(次回は3月4日です!) 
このページのトップヘ