
記事担当:共立エレショップ
[ハンダ付け不要-非マイコン系]
本日のエレショップblogは、プレスリリースで発表されたときから作ってみたくて作ってみたくて作ってみたくて仕方なかったロボットキットを紹介しようと思います!!!
じゃじゃじゃじゃーん!

そう、★「フォロ」です!!!!
エレキットの赤外線レーダー搭載6足歩行ロボット『MR-9107』です!
見た目がカワイイのはもちろんなんですけど、なんと目のところに赤外線センサーが付いていて、眼の前を動くものについて行ったり障害物を避けて通ったりすることが出来るスゴイヤツなんです!
これはもう一緒に遊んでみるしかないですよね!
ちなみにフォロ、エレショップでも購入することが可能になりましたので、気になっていた人、初めて知った人、ぜひとも買って作ってみてくださいね!
ということで、オカポンも早速作ってみたいと思います♪
オカポンの期待と同じくらい大きな箱!
大きめの箱ってワクワクしますよね!

箱の側面には部品の一覧が!
これらの部品でフォロは構成されているわけですね!テンション上がります♪
説明書はどうかな~?
と、説明書は小冊子タイプですね!
これはひとそれぞれの好みになると思いますが、オカポンはこの小冊子タイプの説明書が好きです。
大きい1枚モノの説明書は全体が把握しやすいんですが、オカポンの能力的に全体把握出来ても活用できないんデス。
小冊子タイプだと、1つ1つの説明箇所も大きくて分かりやすいし、順を追って作っていけるので見る場所を間違うこともなく、とっても便利だと思います!

ページ数もこんなにあります。
一つ一つの工程を丁寧に説明してくれているから、このページ数なのですね!とっても親切♪
エレキットのキット類は説明書が見やすくて解りやすいのも特徴なんです。
初心者にはとてもありがたい、よく出来た説明書です。
さて、工作するうえで必要な工具は...
(1)ニッパー
(2)ドライバー(サイズ:No.1)
(3)単4乾電池×4本
部品の切り離しにニッパーが、組立にはドライバーが、フォロを動かすのに単4乾電池が必要になります。
ドライバーにも選び方にコツがあるんですけど...詳しくは後半で。
オカポンが作ってみて、あったら便利だな、と思ったのがピンセットです。
最後の方で電池ボックスをフォロの中に入れるんですが、電池を入れ替えしたい場合、なかなか電池ボックスが出てこなくって…。
ピンセットで電池ボックスの端をつまんで引っ張り出したら、簡単に抜けたのであったら便利かな~と思いました!
というわけで、使用する部品チェックです!


以前も使用した工作マットに並べていきます。
やっぱりこの工作マット、仕切りもあるし、コロコロ滑らないし、とっても便利マットだと思います。
ネジ置き場も使ってみました。
一個一個置くの、正直面倒くさかったんですが、数の確認にもなるしこれも転がらないので、まぁ便利…かな?と思います。
説明書も、イラストたっぷりでとっても分かりやすいです!

プラスチックパーツは全部で4種類。(A、B、C、D)
これも、パーツの種類ごとにアルファベットが大きく印字されているので、迷うこともありません。


パーツの切り離し方は、以前(「電工女子★カムプログラムロボットで遊びます★」)もやりましたが、ニッパーの刃先のツルッとした面を、パーツ本体に添わせてカットしましょうね。

これで、バリをほぼ出さずにカットする事ができます。
あとは説明書どおりに…


組み立てるだけ。迷うことはありません。
迷うことは無いんですが、オカポンが慣れていないのか、ただ下手っぴなのか…

ここ!!説明書の番号でいうと(4)になります。
これ、このネジ、タッピングねじと言って、自分でねじの溝を切りながらしめるタイプのネジなんです。
このタッピングネジを3箇所あるねじ穴に順番にしめていくだけの工程なんですけど...
まぁそこは問題無いんですよ。キリキリ締めていくだけのことですから。
でもね、このねじがね…コロコロ転がってね、ギア部分のすき間に落ちるんですよネー…。
キィィ!
ネジが落ちたら「B3パーツ」を取って組み立てたところをばらしてネジを救出してまた組立直しになるんです!キィィィィィィ!!
…オカポン、3,4回落としました。
ちなみにこういう時にもピンセットは役に立ってくれました。
さんざん苦労してネジをようやく締め終わったところで先輩社員サンがアドバイスをくれました。
「マグネット付きのドライバーか滑り止め付きのドライバー使えばいいのに」
なんですと!?
そう、フォロに付いているネジは磁石にくっつくので、先端が磁石になったドライバーとか、ネジを吸着する滑り止め付きのドライバーを使えば、ネジが落ちていくことが無かったんだそうです...
トホホホ...そういう事は最初に言ってほしかったです。
気を取り直して組み立てに戻りましょう!
説明書には組立てる時の注意点(部品のウラオモテ、組み合わせ方)や、コードの通し方も丁寧に解説されています。

コードは「ここを通しておく」箇所に通さないと、全体を組み合わせた時に引っかかって閉まらない、なんてこともあるので注意しましょう。
今回、オカポン的に面白かったのはこの奥の方にあるねじでした。


こんなに奥深くにあるねじ、初めてだったんですが、締めにくいですね!(笑)
ドライバーがねじ頭にささっているのか、きちんと締めれているのか、どこまで締めれているのか、全くわからない…。分からなさすぎて、笑えてきました。
とりあえず、なんとなく締めてみて、逆さまにして振っても落ちてこなかったら良しとしました。
ということで、ボディの完成です!!

黄色い身体に黒が映えて、とっても可愛いですね。
お次は顔部分です。
フォロにとって、とっても大事な部分です。
って、ここでオカポン、またつまづきました。
目のパーツを入れて、ステッカーを貼ります。


この段階では目のパーツは何も固定されていません。
そこに基板を差し込みます。


で、基板がグラグラしないように両端をねじでしめるんですが、目の部分は触っちゃダメなんです。
説明書にも書いているんですが、目の部分に触れて押さえてしまうと、目のパーツが外れちゃうんです。
だって固定されていないんですもの。
でもね、よし、基板固定できた!と思って、顔を持ち上げた時に指が目に当ってね…外れたんですYO…。

そんなバカな・・・。
そうなったら、基板固定したねじ外す→基板取る→目のパーツはめ直す→基板設置しなおす→ねじ締める。をしなきゃいけないんです。
めんどうくさい・・・!!!!
まぁ、結局これも3、4回繰り返すことになったんですけどね…。
イライラするんですが、フォロの目をじっと見てると、可愛いから頑張って仕上げよう。って気になりますよね。
頑張りました。

基板を固定し終わったら、目を守るためにカバーをつけます。
目に触れないようにカバーを慎重に溝にはめます。


おお!それっぽくなってきた!!
顔はまだ完成していませんが、この状態で電池を入れます。
電池ボックスのコネクタの差し込みにもオロオロしました。
説明書には
「コネクタの向きに注意!スムーズにはまらないときは逆向きになっていないか確認してください」
って書いているんです。
ただ、なんとなくコネクタってかっちりハマるものだと思ってたんですが、このコネクタ、奥まではまらないんですよ。
不安に思いつつも一旦はまってしまうと、抜けないんですよねぇ。ってコトはちゃんとはまってるってコトなんですかねぇ...
でも中途半端にささってるようにも見える。

これ、あ、壊したかも・・・。って、本気で思いました。
でも、大丈夫でした!!

電池ボックスに電池入れたんですが、こんな可愛い表情で見上げてくれた(ように見えるだけ)のです!!!
オカポン、頑張る!!!
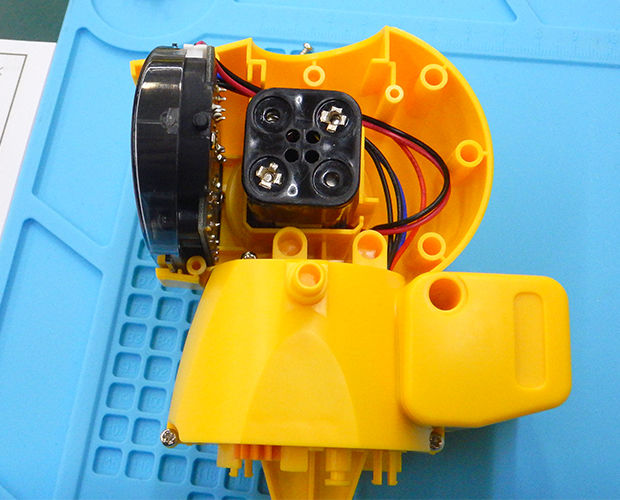
電池ボックスを入れて、もう半分の頭を合体させます!


あぁぁぁぁ・・・・これだけなのに、もう、可愛い。


単4電池が4本、頭に入っているのでずっしりと重いんですが、それがまた生きてる感じがするんですよね!
あぁ、フォロは今オカポンの手の上で生きている...
えぇ、主観入りまくりな感想なのは分かっています。
でもそう感じちゃったんです!
顔ができた時点で目一杯堪能していますが、実はまだ完成していないんですよね。
来週は、きちんとフォロを完成させて、どんな動きをするのか、実際に動いているところを見てもらおうと思います!
ぜひ、可愛いフォロを作ってみてくださいね!
(記事:オカポン)
更新予定:毎週木曜日(次回は5月10日です!)
※個数を記入していますが、リンク先ページ内で変更可能です。
[ハンダ付け不要-非マイコン系]
本日のエレショップblogは、プレスリリースで発表されたときから作ってみたくて作ってみたくて作ってみたくて仕方なかったロボットキットを紹介しようと思います!!!
じゃじゃじゃじゃーん!
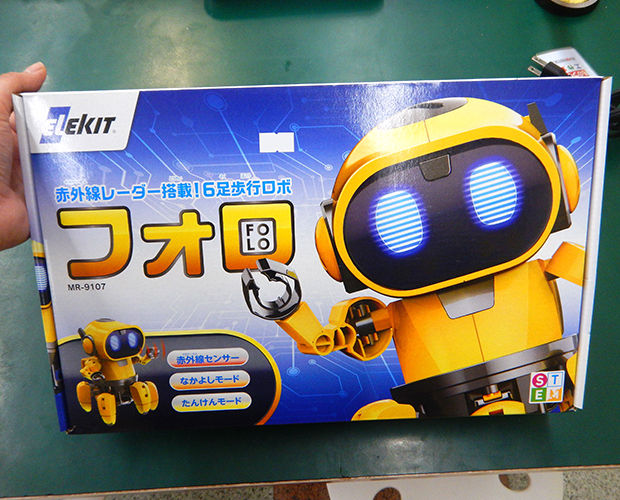
そう、★「フォロ」です!!!!
エレキットの赤外線レーダー搭載6足歩行ロボット『MR-9107』です!
見た目がカワイイのはもちろんなんですけど、なんと目のところに赤外線センサーが付いていて、眼の前を動くものについて行ったり障害物を避けて通ったりすることが出来るスゴイヤツなんです!
これはもう一緒に遊んでみるしかないですよね!
ちなみにフォロ、エレショップでも購入することが可能になりましたので、気になっていた人、初めて知った人、ぜひとも買って作ってみてくださいね!
ということで、オカポンも早速作ってみたいと思います♪
オカポンの期待と同じくらい大きな箱!
大きめの箱ってワクワクしますよね!
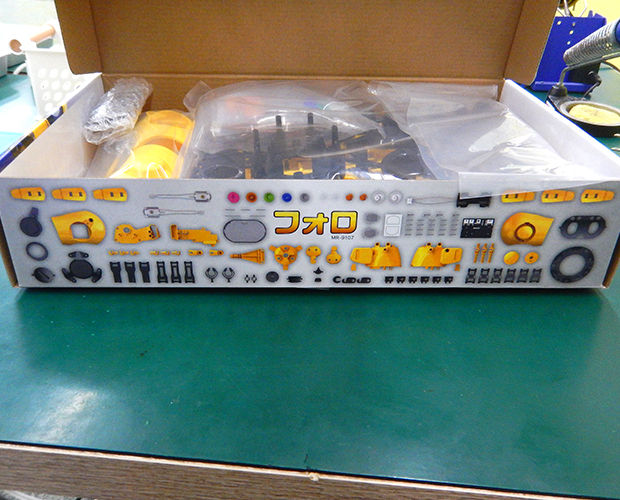
箱の側面には部品の一覧が!
これらの部品でフォロは構成されているわけですね!テンション上がります♪
説明書はどうかな~?
と、説明書は小冊子タイプですね!
これはひとそれぞれの好みになると思いますが、オカポンはこの小冊子タイプの説明書が好きです。
大きい1枚モノの説明書は全体が把握しやすいんですが、オカポンの能力的に全体把握出来ても活用できないんデス。
小冊子タイプだと、1つ1つの説明箇所も大きくて分かりやすいし、順を追って作っていけるので見る場所を間違うこともなく、とっても便利だと思います!

ページ数もこんなにあります。
一つ一つの工程を丁寧に説明してくれているから、このページ数なのですね!とっても親切♪
エレキットのキット類は説明書が見やすくて解りやすいのも特徴なんです。
初心者にはとてもありがたい、よく出来た説明書です。
さて、工作するうえで必要な工具は...
(1)ニッパー
(2)ドライバー(サイズ:No.1)
(3)単4乾電池×4本
部品の切り離しにニッパーが、組立にはドライバーが、フォロを動かすのに単4乾電池が必要になります。
ドライバーにも選び方にコツがあるんですけど...詳しくは後半で。
オカポンが作ってみて、あったら便利だな、と思ったのがピンセットです。
最後の方で電池ボックスをフォロの中に入れるんですが、電池を入れ替えしたい場合、なかなか電池ボックスが出てこなくって…。
ピンセットで電池ボックスの端をつまんで引っ張り出したら、簡単に抜けたのであったら便利かな~と思いました!
というわけで、使用する部品チェックです!
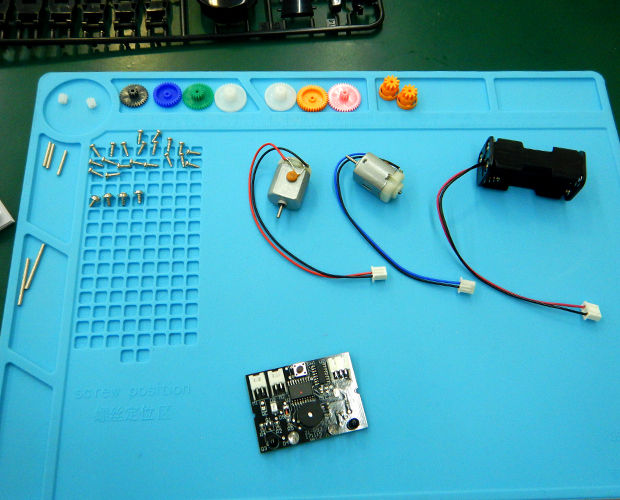
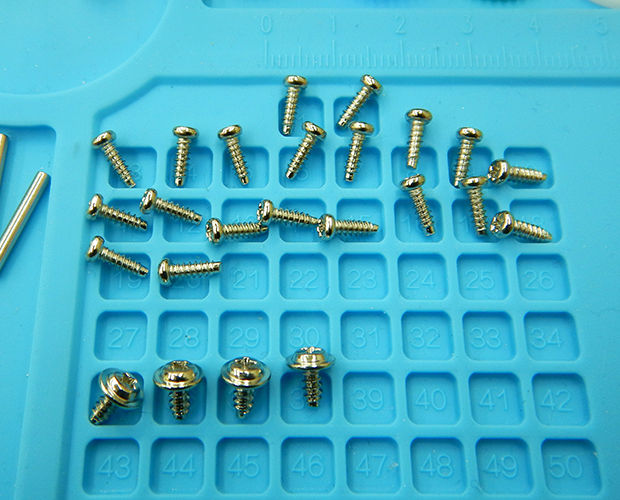
以前も使用した工作マットに並べていきます。
やっぱりこの工作マット、仕切りもあるし、コロコロ滑らないし、とっても便利マットだと思います。
ネジ置き場も使ってみました。
一個一個置くの、正直面倒くさかったんですが、数の確認にもなるしこれも転がらないので、まぁ便利…かな?と思います。
説明書も、イラストたっぷりでとっても分かりやすいです!
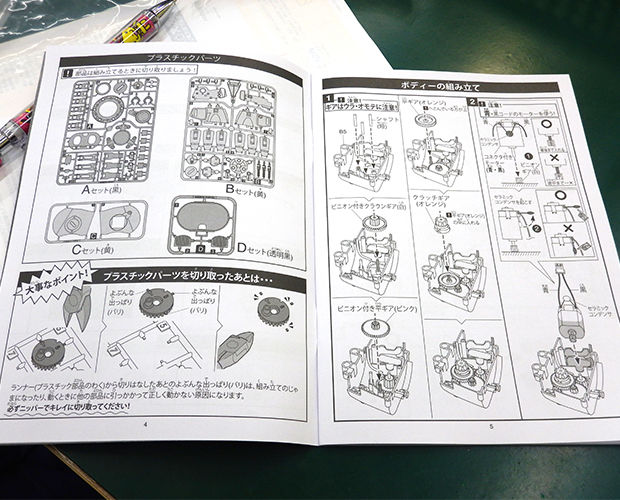
プラスチックパーツは全部で4種類。(A、B、C、D)
これも、パーツの種類ごとにアルファベットが大きく印字されているので、迷うこともありません。
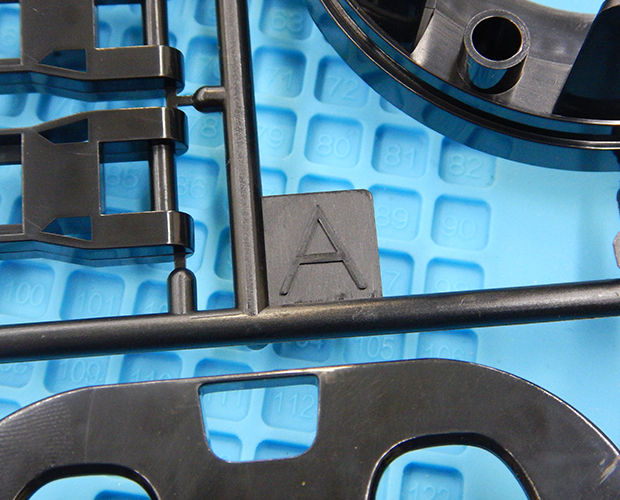
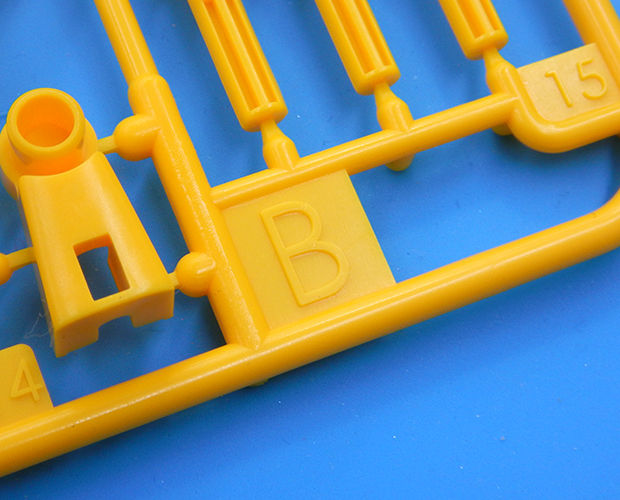
パーツの切り離し方は、以前(「電工女子★カムプログラムロボットで遊びます★」)もやりましたが、ニッパーの刃先のツルッとした面を、パーツ本体に添わせてカットしましょうね。
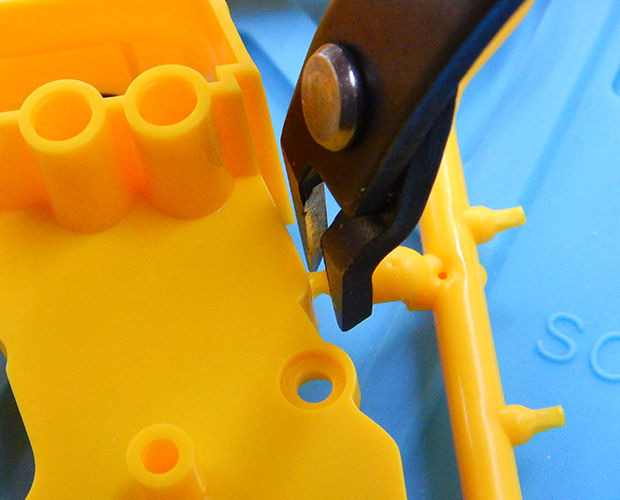
これで、バリをほぼ出さずにカットする事ができます。
あとは説明書どおりに…
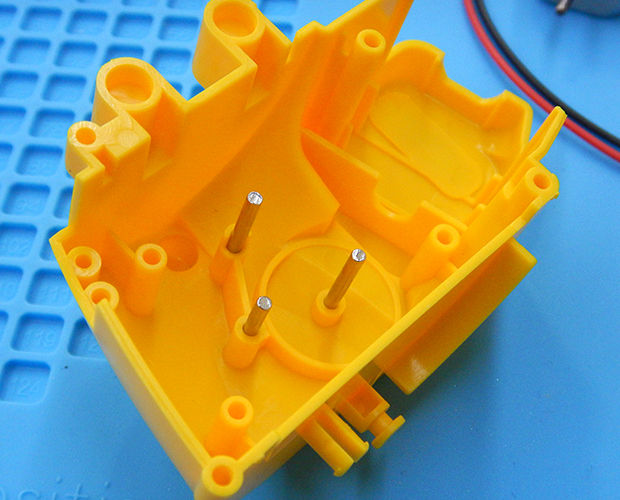
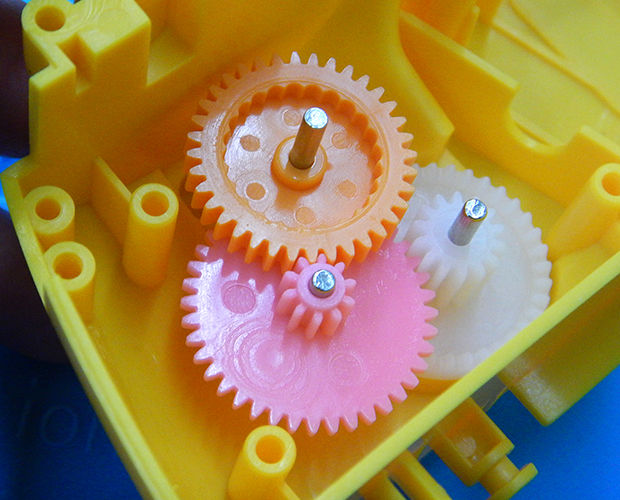

組み立てるだけ。迷うことはありません。
迷うことは無いんですが、オカポンが慣れていないのか、ただ下手っぴなのか…

ここ!!説明書の番号でいうと(4)になります。
これ、このネジ、タッピングねじと言って、自分でねじの溝を切りながらしめるタイプのネジなんです。
このタッピングネジを3箇所あるねじ穴に順番にしめていくだけの工程なんですけど...
まぁそこは問題無いんですよ。キリキリ締めていくだけのことですから。
でもね、このねじがね…コロコロ転がってね、ギア部分のすき間に落ちるんですよネー…。
キィィ!
ネジが落ちたら「B3パーツ」を取って組み立てたところをばらしてネジを救出してまた組立直しになるんです!キィィィィィィ!!
…オカポン、3,4回落としました。
ちなみにこういう時にもピンセットは役に立ってくれました。
さんざん苦労してネジをようやく締め終わったところで先輩社員サンがアドバイスをくれました。
「マグネット付きのドライバーか滑り止め付きのドライバー使えばいいのに」
なんですと!?
そう、フォロに付いているネジは磁石にくっつくので、先端が磁石になったドライバーとか、ネジを吸着する滑り止め付きのドライバーを使えば、ネジが落ちていくことが無かったんだそうです...
トホホホ...そういう事は最初に言ってほしかったです。
気を取り直して組み立てに戻りましょう!
説明書には組立てる時の注意点(部品のウラオモテ、組み合わせ方)や、コードの通し方も丁寧に解説されています。
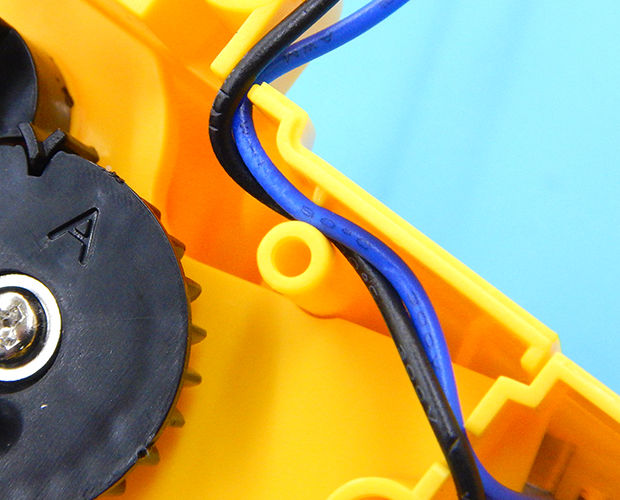
コードは「ここを通しておく」箇所に通さないと、全体を組み合わせた時に引っかかって閉まらない、なんてこともあるので注意しましょう。
今回、オカポン的に面白かったのはこの奥の方にあるねじでした。
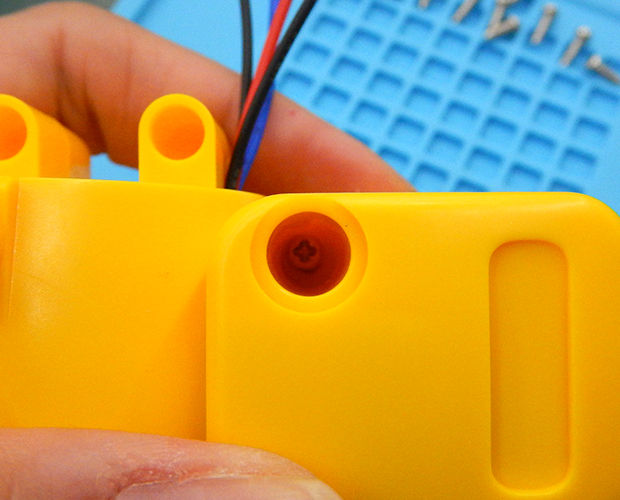
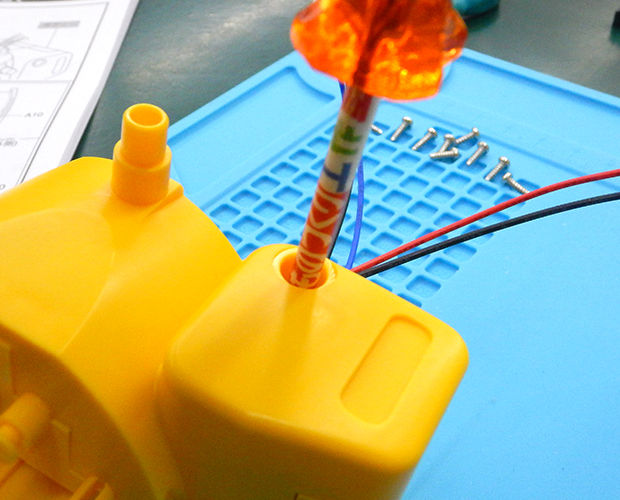
こんなに奥深くにあるねじ、初めてだったんですが、締めにくいですね!(笑)
ドライバーがねじ頭にささっているのか、きちんと締めれているのか、どこまで締めれているのか、全くわからない…。分からなさすぎて、笑えてきました。
とりあえず、なんとなく締めてみて、逆さまにして振っても落ちてこなかったら良しとしました。
ということで、ボディの完成です!!
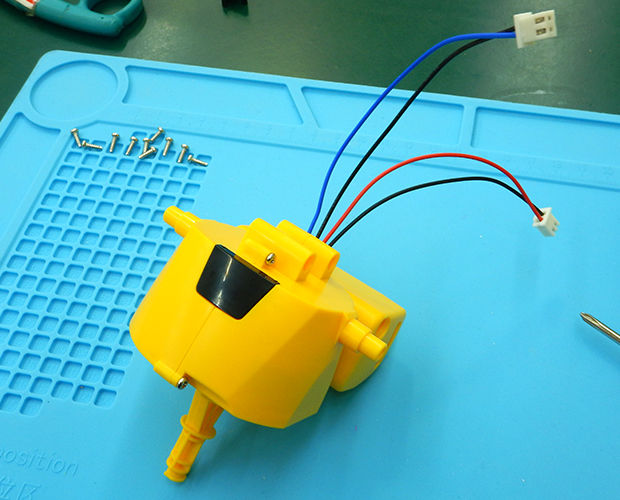
黄色い身体に黒が映えて、とっても可愛いですね。
お次は顔部分です。
フォロにとって、とっても大事な部分です。
って、ここでオカポン、またつまづきました。
目のパーツを入れて、ステッカーを貼ります。

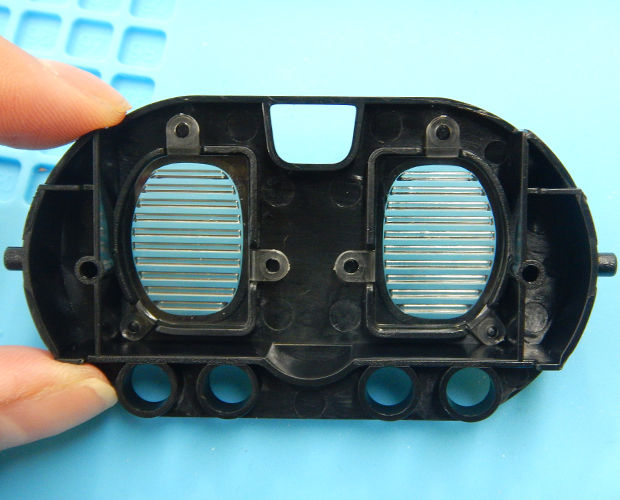
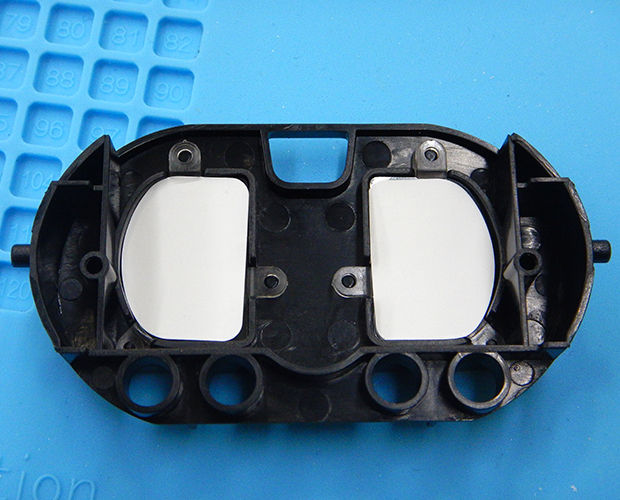
この段階では目のパーツは何も固定されていません。
そこに基板を差し込みます。
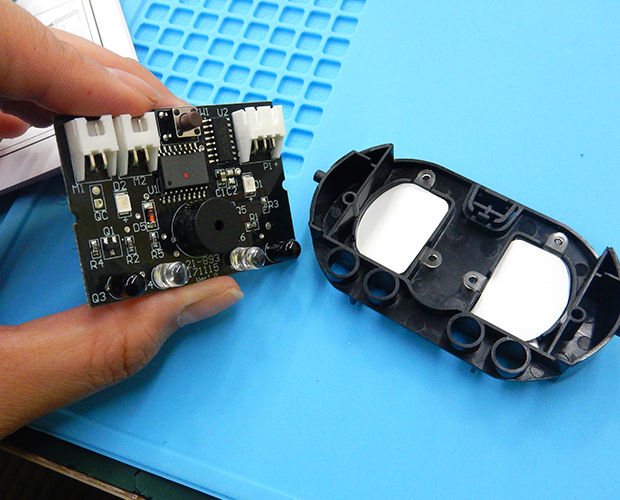
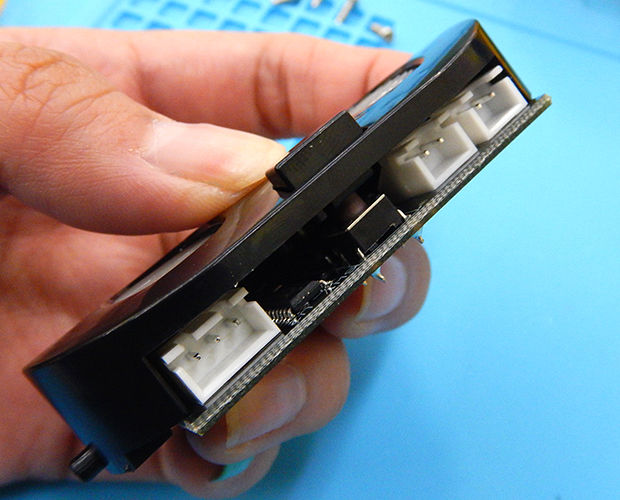
で、基板がグラグラしないように両端をねじでしめるんですが、目の部分は触っちゃダメなんです。
説明書にも書いているんですが、目の部分に触れて押さえてしまうと、目のパーツが外れちゃうんです。
だって固定されていないんですもの。
でもね、よし、基板固定できた!と思って、顔を持ち上げた時に指が目に当ってね…外れたんですYO…。
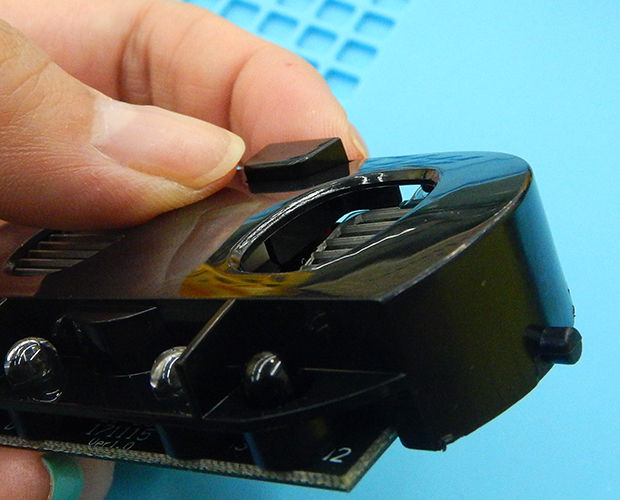
そんなバカな・・・。
そうなったら、基板固定したねじ外す→基板取る→目のパーツはめ直す→基板設置しなおす→ねじ締める。をしなきゃいけないんです。
めんどうくさい・・・!!!!
まぁ、結局これも3、4回繰り返すことになったんですけどね…。
イライラするんですが、フォロの目をじっと見てると、可愛いから頑張って仕上げよう。って気になりますよね。
頑張りました。
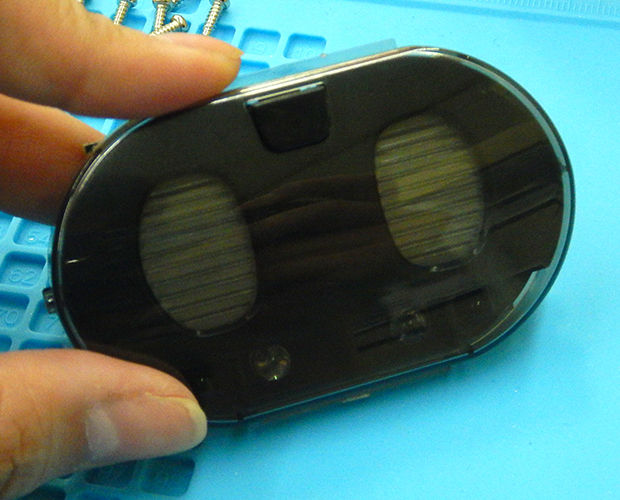
基板を固定し終わったら、目を守るためにカバーをつけます。
目に触れないようにカバーを慎重に溝にはめます。
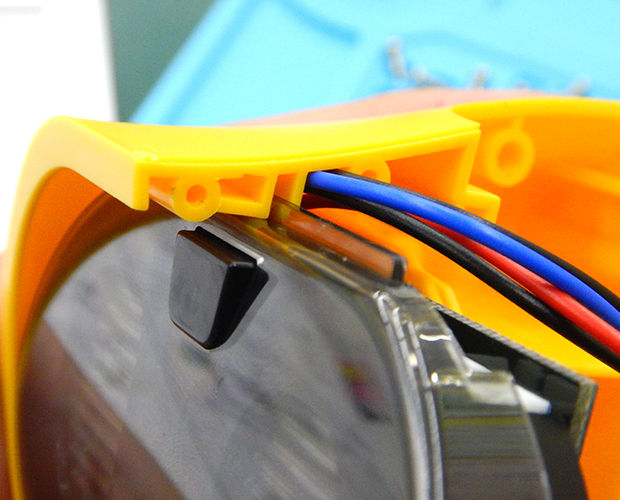
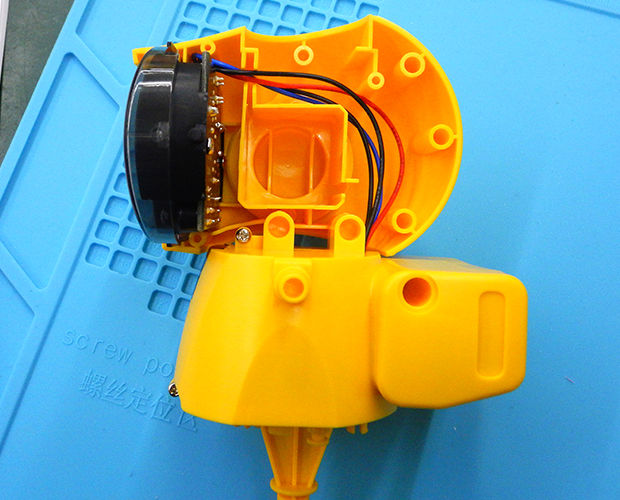
おお!それっぽくなってきた!!
顔はまだ完成していませんが、この状態で電池を入れます。
電池ボックスのコネクタの差し込みにもオロオロしました。
説明書には
「コネクタの向きに注意!スムーズにはまらないときは逆向きになっていないか確認してください」
って書いているんです。
ただ、なんとなくコネクタってかっちりハマるものだと思ってたんですが、このコネクタ、奥まではまらないんですよ。
不安に思いつつも一旦はまってしまうと、抜けないんですよねぇ。ってコトはちゃんとはまってるってコトなんですかねぇ...
でも中途半端にささってるようにも見える。
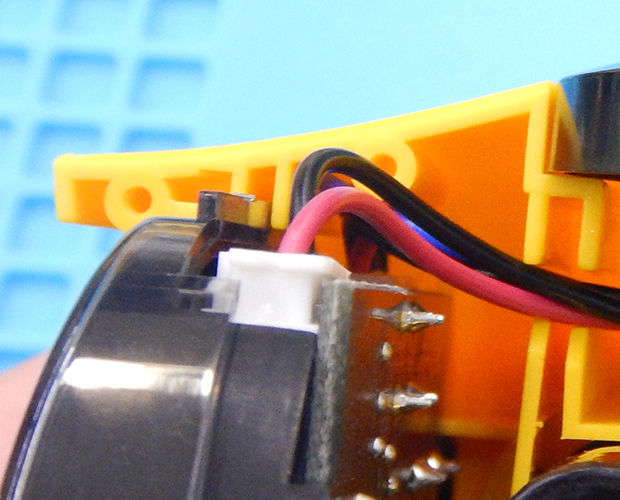
これ、あ、壊したかも・・・。って、本気で思いました。
でも、大丈夫でした!!
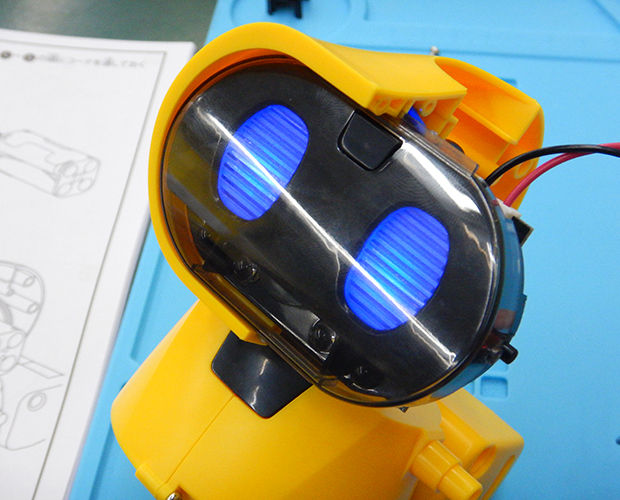
電池ボックスに電池入れたんですが、こんな可愛い表情で見上げてくれた(ように見えるだけ)のです!!!
オカポン、頑張る!!!
電池ボックスを入れて、もう半分の頭を合体させます!
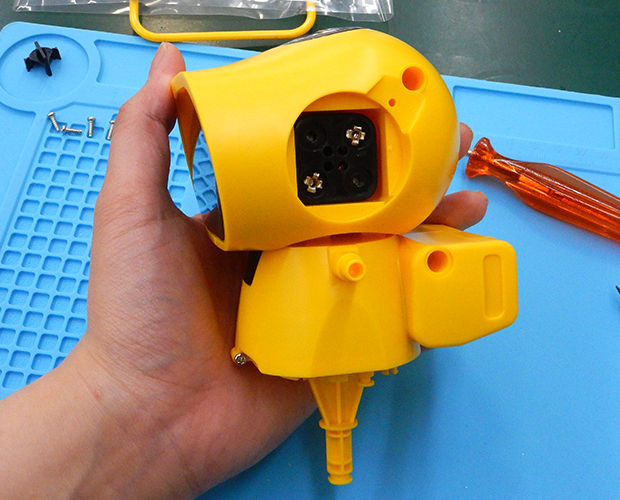
あぁぁぁぁ・・・・これだけなのに、もう、可愛い。
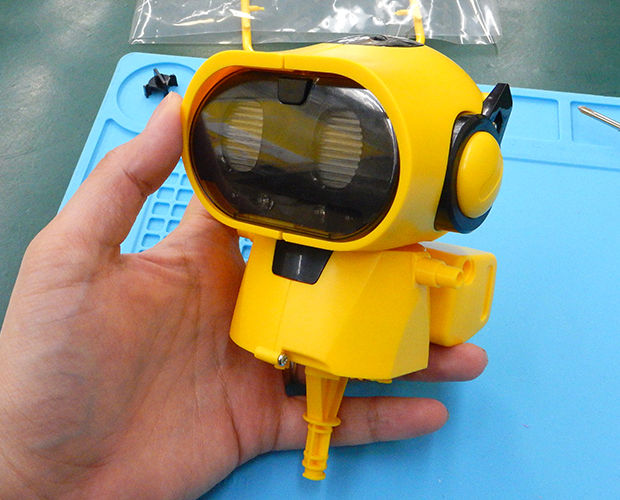

単4電池が4本、頭に入っているのでずっしりと重いんですが、それがまた生きてる感じがするんですよね!
あぁ、フォロは今オカポンの手の上で生きている...
えぇ、主観入りまくりな感想なのは分かっています。
でもそう感じちゃったんです!
顔ができた時点で目一杯堪能していますが、実はまだ完成していないんですよね。
来週は、きちんとフォロを完成させて、どんな動きをするのか、実際に動いているところを見てもらおうと思います!
(記事:オカポン)
更新予定:毎週木曜日(次回は5月10日です!)
★記事内で紹介した商品は、こちらから購入できます!★
商品 |
型番 |
個数 |
一括注文 リンク先 |
| 赤外線レーダー搭載!6足歩行ロボ フォロ | MR-9107 | 1個 | こちらから→ |
| モデラーズニッパー α(グレイ)/クラフトツールシリーズ No.93 | ITEM74093 | 1個 | |
| 先端滑り止め加工付プラスドライバー#1(六角軸タイプ) | EA560WD-1 | 1個 | |
| 単4形アルカリ電池4本パック | LR03R/4S | 1個 | |
| 汎用型ピンセット 120mm[RoHS] | P-880 | 1個 | |
| 工作マット / 350×250mm | KP-S130 | 1個 |


